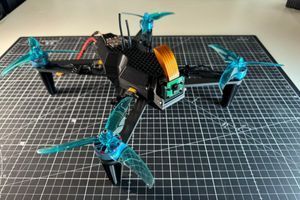
Розвиток професійних та промислових безпілотних літальних апаратів вимагає від бортової автоматики принципово іншого рівня обчислювальної потужності, відмовостійкості та точності позиціонування. Якщо для спортивних акробатичних FPV-квадрокоптерів пріоритетом є максимальна швидкість відгуку на ручки пульта, то для картографічних літаків, моніторингових VTOL-гібридів та важких вантажних систем головним критерієм виступає безпека польоту та надійність функціонування.
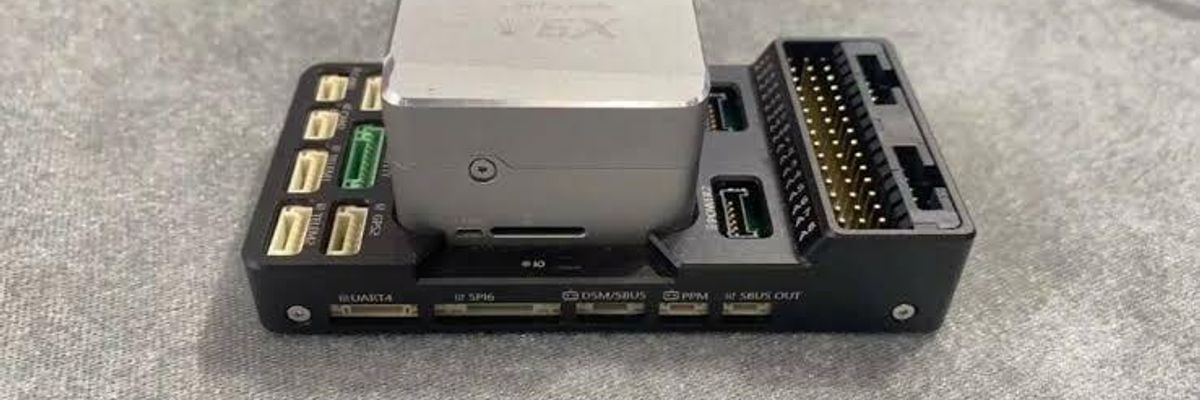
Політний контролер CUAV Pixhawk V6X є яскравим представником класу промислових автопілотів. Створений за відкритим стандартом Pixhawk FMUv6X, цей модуль поєднує надпотужну процесорну систему, потрійну апаратну резервацію сенсорів і гнучку модульну архітектуру.
Що таке Pixhawk і місце V6X у лінійці
Апаратні стандарти Pixhawk розробляються міжнародним консорціумом Dronecode для уніфікації бортових автопілотів.
Стандарт Pixhawk та екосистема
Стандарт визначає єдині вимоги до роз'ємів, електричних ланцюгів, шин даних та апаратних модулів. Завдяки цьому автопілоти серії Pixhawk мають повну сумісність із найкращим у галузі відкритим програмним забезпеченням - ArduPilot та PX4 Autopilot. Це дає змогу будувати складні автономні комплекси з маршрутними завданнями, обльотом перешкод та інтеграцією із наземними станціями керування (Mission Planner, QGroundControl).
Чим V6X відрізняється від бюджетних FC (Betaflight-класу)
Бюджетні контролери для гоночних або фрістайл-дронів розраховані на пряме ручне керування. На відміну від них, CUAV Pixhawk V6X є повноцінним бортовим комп'ютером з виділеними апаратними блоками безпеки.
|
Параметр порівняння |
Betaflight FC (Acro / Freestyle) |
CUAV Pixhawk V6X (Autopilot) |
|
Процесорна система |
Один мікроконтролер (STM32F4 / F7 / G4) |
Флагманський процесор STM32H753 (480 МГц) + IO-співпроцесор |
|
Резервування сенсорів |
Один блоковий сенсор IMU |
Потрійне апаратне резервування IMU (3 незалежні сенсори) |
|
Захист від вібрацій |
Базова програмна фільтрація / гумові демпфери |
Силіконова амортизаційна підвіска + підігрів IMU |
|
Порти та інтерфейси |
Обмежена кількість UART-портів |
2x CAN (DroneCAN), 100Mbit Ethernet, 4x TELEM, SPI, I2C |
|
Режими польоту |
Переважно ручне / напів-автоматичне керування |
Повна автономність, польоти за точками, VTOL, картографія |
Ключові характеристики CUAV Pixhawk V6X
Модель Pixhawk V6X розроблена компанією CUAV із залученням сучасних промислових компонентів.
|
Параметр |
Офіційне значення |
|
Основний процесор (MCU) |
32-bit STM32H753IIK6 (ARM Cortex-M7, 480 МГц, 2 МБ Flash, 1 МБ RAM) |
|
Співпроцесор захисту (IO MCU) |
STM32F103 |
|
Апаратне резервування IMU |
3 незалежні блоки IMU (InvenSense ICM-20649, ICM-42688-P / BMI088 тощо) |
|
Термостабілізація IMU |
Вбудована система внутрішнього електропідігріву сенсорів |
|
Магнітометри (компаси) |
2 вбудовані промислові компаси (RM3100 / IST8310) |
|
Барометри |
2 високоточні барометри (MS5611) |
|
Інтерфейс з'єднання (Bus Connector) |
100-pin + 50-pin Pixhawk Autopilot Bus connector |
|
Мережеві та шинні інтерфейси |
2x CAN (DroneCAN), 100Mbit Ethernet, 4x TELEM (UART), I2C, SPI |
|
ШІМ-виходи (PWM Outputs) |
До 16 серво/моторних виходів із підтримкою DShot |
|
Вхідна напруга |
4.75 В – 5.25 В (із двома резервованими входами Power) |
|
Робоча температура |
-10°C ... +55°C |
Процесор і продуктивність
Серцем автопілота виступає високопродуктивний чип STM32H753 із тактовою частотою 480 МГц та двопроцесорною математикою з плаваючою комою (FPU). Це дає змогу обробляти складні розрахунки математичних моделей польоту VTOL-апаратів, розраховувати вітрові знесення та будувати оптимальні траєкторії в реальному часі без затримок.
Потрійне резервування IMU й датчиків
Контролер оснащено трьома незалежними блоками інерційних вимірювальних модулів (IMU - акселерометр + гіроскоп), встановленими на окремих шинах живлення та передачі даних. Якщо один із сенсорів виходить із ладу або починає давати похибку від вібрації, керуюча система автоматом відключає його й переходить на резервний без втрати орієнтації в просторі.
Крім того, плата IMU має фірмову силіконову демпферну підвіску для гасіння високочастотних вібрацій рами та систему автоматичного підігріву для стабільної роботи при негативних температурах.
Модульна конструкція (base board)
CUAV Pixhawk V6X має роздільну структуру: основний ядро-модуль політного контролера підключається до несучої плати (Base Board) через багатоконтактний промисловий роз'єм (100-pin + 50-pin Autopilot Bus). Це дозволяє легко замінювати центральний блок або інтегрувати автопілот у спеціалізовані кастомні плати без перепайки периферії.
Інтерфейси й порти (CAN, UART, PWM тощо)
Плата розширення пропонує повний спектр роз'ємів:
-
Шина CAN (DroneCAN): два дубльовані канали для надійного зв'язку з цифровими датчиками, регуляторами ходу та смарт-батареями.
-
Інтерфейс Ethernet: дає змогу передавати високорівневі дані на бортові комп'ютери (Nvidia Jetson, Raspberry Pi) на швидкості до 100 Мбіт/с.
-
Порти телеметрії (TELEM1, TELEM2, TELEM3): для підключення наземних радіомодемів та далеколітніх цифрових лінків.
ArduPilot чи PX4: що обрати для V6X
Автопілот повністю підтримує дві найпопулярніші прошивки з відкритим кодом.
Сфера застосування прошивок
-
ArduPilot (ArduPlane / ArduCopter / ArduVTOL):
-
Ідеально підходить для промислових розвідувальних літаків, далеколітніх квадрокоптерів та зйомок геодезії.
-
Має сотні гнучких параметрів, багату історію розробки та виняткову стабільність у місіях по точках.
-
-
PX4 Autopilot:
-
Оптимальний вибір для наукових розробок, академічних проектів та інтеграції з робототехнічною операційною системою ROS/ROS2.
-
Володіє більш сучасною модульною кодовою базою та зручним графічним інтерфейсом QGroundControl.
-
Для яких дронів підходить V6X
Завдяки високій надійності CUAV Pixhawk V6X є стандартом для наступних класів безпілотних систем:
-
Професійні та промислові платформи: апарати для аерофотозйомки, тепловізійного інспектування ЛЕП, картографування та моніторингу сільськогосподарських угідь.
-
Дальні та висотні дрони: розвідувальні та спостережні комплекси, де втрата автопілота через збій є неприпустимою.
-
Крила та VTOL (гібриди): апарати з вертикальним злетом і посадкою, які вимагають складних алгоритмів переходу з вертикального режиму висіння в горизонтальний літаковий політ.
Що додатково потрібно до V6X (GPS, датчик швидкості, живлення, телеметрія)
Для побудови повноцінного бортового комплексу на базі Pixhawk V6X знадобиться відповідна периферія:
-
Модуль супутникової навігації (GPS/GNSS): для позиціонування та автоматичного утримання координат. Дізнатися більше про нюанси налаштування супутникового зв'язку можна у публікації GPS-модуль для FPV-дрона: для чого потрібен і як підключити. Для професійної картографії рекомендується використовувати RTK GNSS модулі (наприклад, CUAV C-RTK 2).
-
Датчик повітряної швидкості: для літаків та VTOL-платформ обов'язковим є встановлення трубки Піто. Відмінним вибором стане Датчик швидкості CUAV Sky 2, який підключається по шині CAN та має інтелектуальний обігрів від обмерзання.
-
Модуль живлення (Power Module / PMU): цифровий датчик струму й напруги, який забезпечує чистим дубльованим живленням 5 В сам контролер і передає точну телеметрію витрати ємності акумулятора.
-
Радіомодем телеметрії: для обміну даними з ноутбуком чи планшетом наземної станції на відстанях у десятки кілометрів.
Базове підключення й перша настройка (загальний огляд)
Процес первинної конфігурації автопілота вимагає уважності та дотримання поетапності.
Прошивка й вибір Firmware
Контролер підключається до комп'ютера за допомогою кабелю USB Type-C. Через програму Mission Planner або QGroundControl завантажується актуальна версія ArduPilot чи PX4 для плати з позначенням CUAV-V6X.
Калібрування сенсорів
Після успішного прошивання виконується обов'язкова процедура калібрування:
-
Акселерометр: почергове фіксування контролера у 6 просторових положеннях (нос вгору, нос вниз, лівий/правий бік, спина, живіт).
-
Магнітометр (компас): обертання апарата в усіх площинах на відкритому повітрі подалі від залізобетонних конструкцій та ліній електропередач.
-
Радіоапаратура та органи керування: калібрування діапазонів стиків та тумблерів пульта.
Налаштування Failsafe
Складні навігаційні автопілоти вимагають чіткого визначення дій при втраті зв'язку або просадці живлення. Детально про концепцію та принципи налаштування аварійних режимів ви можете прочитати у статті Failsafe: як налаштувати правильно і не втратити дрон. Для Pixhawk V6X зазвичай налаштовують автоповернення додому (RTH) при втраті сигналу телеметрії або зниженні напруги нижче критичної позначки.
Pixhawk V6X vs польотні контролери Betaflight-класу: коли який потрібен
Обирати польотний контролер слід виходячи з мети вашого проекту:
Порівняльна таблиця сфер застосування
|
Сценарій / Тип БПЛА |
Betaflight FC (F4 / F7 / G4) |
CUAV Pixhawk V6X |
|
Спортивний FPV-фрістайл / Рейсинг |
Ідеальний вибір (мінімальна затримка, простота) |
Не підходить (великі габарити та вага) |
|
Малий FPV-синематик (3–5 дюймів) |
Ідеальний вибір |
Недоцільно |
|
Автономний моніторинговий літак / VTOL |
Не підходить |
Ідеальний вибір (повна автономність, датчики) |
|
Геодезія, картографія, аерофотозйомка |
Не підходить (немає підтримки RTK / пейлоадів) |
Ідеальний вибір (інтеграція з RTK та камерами) |
|
Важкий мультиротор (агродрон / вантажний) |
Не рекомендовано (відсутність резервування) |
Ідеальний вибір (потрійне резервування IMU) |
Часті питання перед покупкою
-
Чи можна використовувати Pixhawk V6X на звичайному 7-дюймовому FPV-дроні?
Технічно це можливо, але недоцільно. V6X значно більший за розмірами (близько 90×50 мм з базовою платою) та дорожчий за звичайні FPV-контролери. Його потенціал розкривається саме у складних автономних системах. -
Що робити, якщо один із трьох IMU вийшов із ладу?
Програма ArduPilot або PX4 миттєво сповістить пілота через телеметрію про помилку конкретного сенсора і задіє два інших. Польотний контролер залишається повністю працездатним, проте пошкоджений блок можна буде обслугувати у сервісі. -
Чи потрібен окремий BEC для живлення контролера?
Ні, V6X поставляється зі спеціальним модулем живлення (Power Module / PMU), який підключається безпосередньо до ходового акумулятора і видає стабільне чисте живлення на бортові шини.
Професійний автопілот - це серце вашого комплексу. Якщо ви будуєте надійну безпілотну платформу, перегляньте наш розділ Каталог електроніки БПЛА. В асортименті FlyShop представлені передові польотні контролери, супутникові модулі, сенсори та джерела живлення від провідних світових брендів. Наші інженери нададуть кваліфіковану консультацію щодо комплектації бортових систем будь-якого рівня складності.