Тремтіння, самовільне смикання або характерний високий гул сервопривода (джитер, jitter) - одна з найпоширеніших проблем під час збирання та налаштування безпілотних літальних апаратів, літаків, VTOL-платформ і наземних систем. Джитер виникає, коли електронна схема сервопривода намагається утримати задане положення качалки, але через зовнішні завади, просадку напруги або механічні проблеми постійно «проскокує» точку нейтралі.
Ігнорування цього явища призводить до підвищеного споживання струму, швидкого перегріву моторчика, передчасного зносу редуктора й навіть до виходу з ладу системи керування безпосередньо у повітрі.
Що таке джитер сервопривода і чим він шкідливий
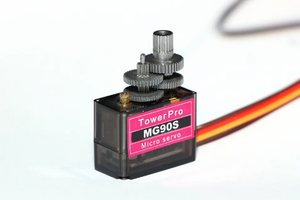
Джитер - це небажані високочастотні коливання або мікропосмикування вала сервопривода навколо заданого кутового положення. Контролер всередині сервопривода постійно порівнює вхідний сигнальний pulse (PWM) із поточним значенням внутрішнього потенціометра або магнітного енкодера. Якщо вхідний сигнал плаває, або потенціометр зчитує викривлені дані через шуми в живленні, сервопривід починає безперервно коригувати положення мотора вгору-вниз.
Основними наслідками тривалого джитеру є:
-
Прискорене розряджання акумулятора: джиторуюче серво у стані спокою може споживати в 3–5 разів більше струму, ніж справне.
-
Перегрів та вигорання плати: постійна робота ключових транзисторів (H-bridge) спричиняє деструкцію електронних компонентів.
-
Прискорений знос редуктора: швидке розбивання пластикових або навіть металевих шестерень і виникнення люфту.
-
Втрата точності керування: небажані вібрації рулів висоти чи елеронів погіршують аеродинаміку літака та спричиняють розгойдування апарата.
Причина 1. Проблеми з живленням
Найчастіше джитер виникає через нестабільність електричного живлення бортової мережі.
Слабкий або просілий BEC
Імпульсні або лінійні стабілізатори напруги (BEC / SBEC) надають живлення на сервоприводи. Якщо BEC розрахований на 2–3 А, а у системі встановлено кілька потужних цифрових сервоприводів із високим піковим споживанням, у момент старту руху напруга на шині живлення просідає. Внутрішня плата серво розцінює падіння напруги як зміну команди й починає смикати качалку, викликаючи ланцюгову реакцію просадок.
Тонкі проводи й довгі шлейфи
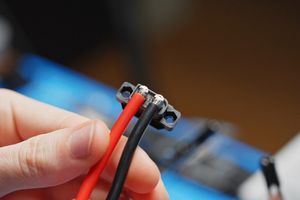
Використання кабельного шлейфу із недостатнім перерізом провідника створює високий опір. На довгих лініях (наприклад, у крилах розмахом від 1.5–2 метрів) імпульсне споживання струму викликає падіння напруги безпосередньо біля сервопривода. Ознайомитися з асортиментом та підібрати відповідні кабелі можна у розділі Каталог проводів. Для віддалених сервоприводів важливо використовувати якісні провідники. Докладніше про підбір діаметра та матеріалу можна прочитати у статті Силіконові проводи для FPV: AWG, переріз.
Спільна «земля»
Втрата якісного контакту або відсутність єдиної точки заземлення (Common Ground) між польотним контролером, платою BEC та сервоприводом призводить до зміщення мінусового потенціалу. Сигнальний дріт починає зчитувати напругу відносно плаваючого нуля, що спричиняє постійні збої інтерпретації ШІМ-сигналу.
Причина 2. Сигнал і PWM
Помилки в конфігурації сигналу керування є другою за популярністю причиною нестабільності.
Частота PWM і сумісність серво
Аналогові та цифрові сервоприводи працюють на різних частотах оновлення сигналу:
-
Аналогові сервоприводи: розраховані на стандартну частоту 50 Гц (довжина імпульсу 1000–2000 мкс). Якщо подати на них частоту 200–330 Гц, аналогова плата не встигатиме обробляти сигнали, почне сильно грітися та смикатися.
-
Цифрові сервоприводи: здатні працювати на частотах 250–330 Гц і вище, але вимагають чіткої відповідності налаштувань у прошивці (ArduPilot, INAV або Betaflight).
Перешкоди по сигнальному дроту
Сигнальний дріт серво працює з логічними рівнями 3.3 В або 5 В. Якщо цей провід прокладений паралельно до силових кабелів моторів чи імпульсних регуляторів ходу (ESC), високі наведення змінної напруги наводять паразитичні наводки на лінію PWM, що спричиняє посмикування.
Причина 3. Механіка
Проблеми кінематики та механічної зв'язки також здатні спровокувати резонансний джитер.
Люфт у редукторі й качалці
Знос зубців шестерень, розбиті посадкові шліци на валу або ненадійно затиснутий гвинт качалки створюють «мертву зону». Сервопривід повертає вал у задану точку, але через люфт качалка зсувається під власною вагою або вагою рульової поверхні. Сенсор фіксує відхилення, подає імпульс на повернення, за інерцією перескакує точку і знову повертає вал назад. Виникає нескінченна механічна автоколивальна петля.
Перевантаження й тертя тяг
Якщо тугі завіси руля висоти, тугі тубуси або вигнута металева тяга створюють надмірне механічне тертя, моторчику сервопривода бракує зусилля для точного позиціонування. Серво «застрягає», не доходячи декількох часток градуса до цілі, постійно подає максимальний струм на обмотки та починає сильно гудіти й вібрувати.
Причина 4. Дешевий/несправний сервопривід
У бюджетних сервоприводах використовуються недорогі механічні потенціометри із протиранням струмопровідного доріжки. З часом у районі нейтрального положення з'являється зона нестабільного контакту, і серво втрачає здатність зафіксувати нуль. Крім того, у недорогих моделей зазори між зубами редуктора та похибки складання виділяються спочатку з заводу.
При виборі якісних компонентів для відповідальних апаратів рекомендується прочитати матеріал Сервоприводи для БПЛА: вибір і характеристики. Якщо виявлено фізичний знос або поломку електронної начинки, найкращим рішенням буде повна заміна вузла на надійні Сервоприводи для БПЛА.
Причина 5. Електромагнітні перешкоди від VTX/силових дротів
Особливістю FPV-дронів та розвідувальних крил є наявність потужних відеопередавачів (VTX) діапазону 1.2 ГГц, 2.4 ГГц або 5.8 ГГц з вихідною потужністю від 1000 мВт і вище. Якщо антена VTX або сам передавач розташовані впритул до сервопривода чи його сигнального кабелю, високочастотне випромінювання наводить наведення на внутрішній підсилювач сервомеханізму, спричиняючи хаотичні смикання.
Покрокова діагностика джитеру
Щоб швидко знайти джерело проблеми, дотримуйтесь наступного алгоритму:
-
Тест без навантаження: зніміть тягу з качалки сервопривода. Якщо джитер припинився - проблема у механіці (підклинювання рулів, вигин тяги або перевантаження).
-
Перевірка живлення: виміряйте мультиметром чи осцилографом напругу на контактах +5V та GND безпосередньо біля серво під час його руху. Якщо є просадки понад 0.3–0.5 В - замініть або підсильте BEC.
-
Ізоляція сигналу: підключіть сервопривід коротким провідником безпосередньо до сервотестера окремо від польотного контролера та VTX. Якщо тремтіння зникло - шукайте налаштування PWM у прошивці або приберіть радіоперешкоди.
-
Перевірка на люфт: акуратно похитайте качалку пальцями при ввімкненому живленні. Наявність вільного ходу свідчить про знос шестерень редуктора.
Як усунути тремтіння: чек-лист рішень
|
Джерело проблеми |
Метод усунення |
|
Просадка напруги живлення |
Встановлення більш потужного BEC; додавання згладжуючого low-ESR конденсатора (470–1000 мкФ, 10–16 В) на шину живлення сервоприводів. |
|
Тонкий або довгий кабель |
Заміна шлейфу на якісний силіконовий провід відповідного перерізу (AWG22–AWG20); встановлення ферритового кільця біля серво. |
|
Невідповідність частоти PWM |
Налаштування коректної частоти у прошивці (50 Гц для аналогових, 200–330 Гц для цифрових серво). |
|
Наведення від VTX / моторів |
Рознесення відеоантени та сигнальних дротів серво на відстань не менше 10–15 см; використання екранованих кабелів. |
|
Механічний люфт або знос |
Заміна пластикового редуктора на металевий; заміна качалки; усунення тертя в завісах рулей. |
|
Поганий контакт «землі» |
Об'єднання усіх мінусових ліній (GND) у єдину точку на платі розподілу живлення. |
Надійна робота сервоприводів гарантує точне керування та безпеку вашого літального апарата у будь-яких польотних режимах. Якщо вам потрібні якісні комплектуючі, переходьте у наш розділ Сервоприводи для БПЛА. У магазині FlyShop представлено широкий асортимент цифрових та аналогових сервоприводів із металевими редукторами, а також спеціалізованих силіконових проводів і роз'ємів для збірки надійних бортових систем.