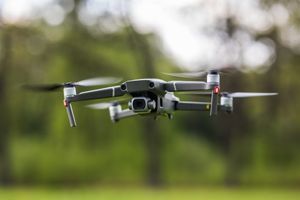
Потеря радиосвязи между пультом управления и беспилотным летательным аппаратом — это один из самых распространённых рисков во время полётов. Неожиданные радиопомехи, физические препятствия на пути сигнала или банальный выход за радиус действия передатчика могут мгновенно оставить пилота без контроля над дрон-платформой.
Именно для таких экстренных ситуаций разработана аварийная система Failsafe. Это заранее запрограммированный алгоритм действий бортового полётного контроллера и радиоприёмника, который активируется в случае пропадания управляющего сигнала. От правильной настройки этого механизма зависит, вернётся ли беспилотник к точке старта, упадёт ли в безопасном месте или превратится в неконтролируемый снаряд.
Что такое Failsafe и когда он срабатывает
Failsafe (система аварийной защиты) — это программный или аппаратный комплекс действий, предназначенный для минимизации ущерба аппарату, имуществу и окружающим при возникновении аварийных ситуаций.
Аварийный режим активируется в следующих случаях:
- Потеря связи с радиоприёмником (RX loss) из-за высокого уровня помех или выхода за пределы радиуса действия.
- Аппаратный сбой между приёмником и полётным контроллером (например, повреждение или обрыв сигнального провода UART/SBUS).
- Глубокая просадка напряжения или критический разряд аккумулятора (когда активированы соответствующие аварийные пороги бортового питания).
Типы реакции Failsafe
В зависимости от типа летательного аппарата, его назначения и имеющегося оборудования пилот может выбрать один из трёх основных сценариев поведения Failsafe.
| Режим Failsafe | Описание работы | Сфера применения |
|---|---|---|
| Drop (Отключение моторов) | Мгновенное снятие арминга и остановка двигателей. Дрон падает по инерции. | FPV-фристайл, рейсинг, полёты на небольшой высоте и близких дистанциях. |
| Land / Auto-landing | Автоматическое выравнивание горизонта и плавное снижение на текущих координатах. | Мультироторы без спутникового модуля, полёты в ограниченном пространстве. |
| RTH (Return-to-Home) | Набор безопасной высоты, разворот и полёт по GPS-координатам к точке взлёта с автоматической посадкой. | Long-range квадрокоптеры, крылья, дальние разведывательные и мониторинговые БПЛА. |
Drop (отключение моторов)
При активации сценария Drop полётный контроллер мгновенно отключает питание моторов. Для большинства манёвренных спортивных и трюковых квадрокоптеров это самое безопасное решение. Неконтролируемые пропеллеры, вращающиеся на высоких оборотах, способны нанести серьёзный ущерб или сжечь регуляторы хода (ESC) при столкновении с препятствием. Падение по баллистической траектории гарантирует, что аппарат остановится сразу в точке потери сигнала.
Land / Auto-landing
Режим автоматической посадки удерживает горизонт аппарата с помощью акселерометра и медленно снижает газ. Главный минус этого сценария — при наличии бокового ветра дрон в процессе сноса может быть унесён на деревья, в воду или на частную территорию, поскольку координаты позиционирования при этом не контролируются.
RTH (Return-to-Home) и что для него нужно
Возврат домой — наиболее желательный вариант аварийного сценария для дальних полётов. Чтобы режим RTH работал корректно, на борту обязательно должен быть установлен и настроен GPS-модуль для FPV-дрона, который фиксирует координаты точки взлёта перед армингом. Автопилот вычисляет вектор движения, поднимает аппарат на заданную безопасную высоту (чтобы не задеть линии электропередач или деревья) и возвращает его к пилоту.
Failsafe на стороне приёмника vs на стороне полётного контроллера
Алгоритм отработки аварийной ситуации разделён на два последовательных этапа: Stage 1 и Stage 2.
Stage 1 и Stage 2
- Stage 1 (Кратковременная потеря пакетов): длится первые несколько долей секунды (по умолчанию 0,4–1,0 сек) после пропадания связи. В этот момент полётный контроллер удерживает последние полученные команды или переводит дрон в кратковременный режим выравнивания. Если связь восстанавливается в течение этого интервала, пилот мгновенно возвращает контроль без прерывания полёта.
- Stage 2 (Полный Failsafe): активируется, если интервал времени Guard Time превышен. Полётный контроллер переходит к выполнению основного аварийного сценария — Drop, Land или RTH.
Почему важно настроить оба уровня
Если приёмник при потере связи продолжит отправлять на полётный контроллер некорректный или «застрявший» сигнал (например, удерживая газ на уровне 50 %), автопилот не узнает о факте аварии. Дрон продолжит полёт в неизвестном направлении до полного разряда аккумулятора. Приёмник должен быть настроен в режим отсутствия импульса (No Pulse) или отправлять специальный флаг потери кадра (frame loss).
Настройка Failsafe в Betaflight
Прошивка Betaflight используется преимущественно на спортивных и FPV-квадрокоптерах. Инструкции по первичному конфигурированию можно посмотреть в статье Настройка Betaflight с нуля.
Порядок настройки аварийного режима в Betaflight:
- Перейдите во вкладку Failsafe конфигуратора Betaflight.
- Убедитесь, что в разделе Stage 1 для канала газа (Throttle) выбрано удержание безопасного значения или автовыравнивание.
- В разделе Stage 2 установите параметр Guard time for stage 2 failsafe (обычно 4–10 десятых долей секунды).
- Выберите процедуру для Stage 2: для большинства FPV-дронов устанавливают Drop. Если присутствует GPS, можно выбрать GPS Rescue.
- Сохраните настройки кнопкой Save and Reboot.
Проверку настроек выполняют обязательно на лабораторном стенде со снятыми пропеллерами. Заармьте дрон, после чего выключите пульт управления. Моторы должны мгновенно остановиться по истечении заданного интервала Guard Time.
Настройка Failsafe в INAV (с RTH)
В отличие от Betaflight, прошивка INAV оптимизирована для навигационных полётов и крылатых платформ. Настройка Failsafe здесь требует тщательного заполнения навигационных параметров:
- На вкладке Failsafe выберите процедуру RTH (Return-to-Home).
- Укажите RTH Altitude Procedure: At least altitude (набор фиксированной безопасной высоты, например, 50 метров) или Current altitude (возврат на текущей высоте).
- Настройте скорость возврата и скорость автоматического снижения при посадке.
- Установите минимальное количество спутников для арминга (не менее 6–8 спутников), чтобы избежать записи некорректной точки взлёта.
Настройка Failsafe на пульте/приёмнике (No Pulse vs Set Position)
Правильное взаимодействие протокола связи и полётного контроллера основано на корректных настройках приёмника. Процесс подключения и выбора прошивок подробно описан в материале Как подключить и прошить приёмник ELRS.
Существует два основных режима передачи Failsafe со стороны приёмника:
- No Pulse (Cutoff): приёмник полностью прекращает передачу сигналов на полётный контроллер при потере связи. FC видит отсутствие данных и мгновенно запускает свой внутренний алгоритм Failsafe (самый надёжный и рекомендуемый вариант).
- Set Position: приёмник подаёт на полётный контроллер заранее заданные значения каналов (например, тумблер Failsafe в положении ON).
- Hold: приёмник «замораживает» последние значения каналов. Применение этого режима потенциально опасно, поскольку FC не получает оповещения об аварии.
Как протестировать Failsafe безопасно
Проверка работоспособности Failsafe выполняется в несколько этапов.
Первичное тестирование проводят на земле со снятыми пропеллерами, наблюдая за реакцией моторов и статусом во вкладке Failsafe конфигуратора при отключении питания пульта.
Второй этап — тестирование в поле. Для аппаратов с настроенным режимом RTH полётное испытание проводят на безопасной высоте (50–70 метров) над открытой местностью. Дрон отлетает на расстояние 100–200 метров, после чего пилот тумблером на пульте принудительно активирует режим Failsafe/RTH и наблюдает за поведением: аппарат должен развернуться, набрать заданную высоту и направиться к точке старта.
Частые ошибки (нет GPS для RTH, неправильный Home, серво в произвольном положении)
Многие аварии происходят из-за банальных ошибок при конфигурации:
- Арминг без фиксации точки Home: если дрон заармился до того, как GPS подключился к спутникам, точкой взлёта могут записаться нулевые координаты. При Failsafe аппарат полетит в направлении нулевого меридиана.
- Недостаточная высота RTH: установка слишком низкой высоты возврата (например, 15 метров) приводит к столкновению с деревьями или линиями электропередач.
- Неверно выбранный режим на приёмнике: настройка приёмника в режим Hold блокирует активацию автопилота, и дрон продолжает лететь неконтролируемо.
- Неправильное положение сервоприводов на крыльях: на летательных платформах без полётного контроллера некорректная установка рулей в режиме Failsafe вводит самолёт в крутое пике вместо плавного планирования.
Качественная и надёжная бортовая аппаратура — залог беспроблемного возврата вашего БПЛА с любой дистанции. Большой выбор современных полётных контроллеров, GPS-модулей, приёмников ELRS/TBS и другой бортовой периферии ждёт вас в разделе Каталог электроники БПЛА. Специалисты магазина FlyShop помогут подобрать совместимые компоненты и дадут консультации по их точной настройке.