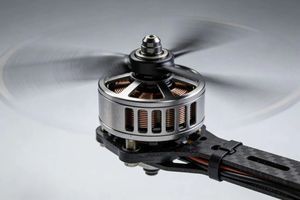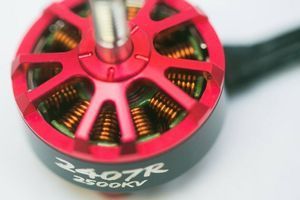
Бесколлекторные электродвигатели (BLDC) являются основными силовыми элементами современных беспилотных летательных аппаратов. В процессе работы электрическая энергия аккумулятора преобразуется в механическую вращательную мощность. Поскольку КПД даже лучших моторов составляет около 80–90 %, часть энергии неизбежно выделяется в виде тепла.
Умеренный нагрев силовой установки во время интенсивных манёвров — вполне естественное явление. Однако когда моторы становятся горячими настолько, что к ним невозможно прикоснуться, возникает серьёзная угроза размагничивания неодимовых магнитов ротора, оплавления лаковой изоляции обмотки и выхода из строя регуляторов хода (ESC).
Какая температура моторов нормальна, а какая опасна
Чтобы вовремя заметить проблему и предотвратить аварию, необходимо знать рабочие температурные пределы электродвигателей БПЛА:
- До +45 °C (Приятно тёплый): идеальное рабочее состояние. Мотор можно комфортно удерживать рукой сколь угодно долго.
- +45 °C … +60 °C (Горячий, но безопасный): нормальная температура после активного фристайла или полётов в жаркую летнюю погоду. Палец можно удерживать на статоре более 5–10 секунд.
- +60 °C … +80 °C (Критический предел): мотор слишком горячий, палец удаётся удержать не более 1–2 секунд. Необходимо немедленно выяснить причину перегрева и скорректировать настройки.
- Свыше +80 °C (Разрушительный перегрев): прикосновение вызывает мгновенный ожог. При такой температуре начинается необратимый процесс размагничивания магнитов (потеря мощности), лак на медных жилах обмотки обугливается, вызывая межвитковое короткое замыкание.
Причина 1. Несоответствие пропеллер / мотор / вес
Одна из самых распространённых причин чрезмерного нагрева — неправильно подобранная аэродинамическая нагрузка.
Слишком большой диаметр пропеллера, слишком высокий шаг лопастей (pitch) или использование 3–4-лопастных винтов вместо двухлопастных на слабом статоре создают повышенное механическое сопротивление. Мотор пытается выйти на заданные обороты, но из-за высокого сопротивления воздуха потребляет колоссальный ток. Вся избыточная электрическая мощность начинает выделяться в виде тепла на медных обмотках статора.
Также существенно влияет общая полётная масса беспилотника. Если тяжёлый аккумулятор и полезная нагрузка заставляют моторы постоянно работать на 70–80 % висения (Hover Output), аппарат будет работать на пределе своих тепловых возможностей.
Причина 2. Слишком высокий KV или напряжение под сетап
Показатель KV означает количество оборотов мотора на один вольт поданного напряжения без нагрузки.
Использование моторов с высоким значением KV на высоковольтных аккумуляторах (например, 2400KV под силовую батарею 6S LiPo вместо надлежащих 1750–1900KV) приводит к тому, что на мотор подаётся избыточный ток. Силовая установка пытается раскрутить пропеллер до скоростей, которые физически выходят за пределы нормального КПД данного размера статора.
Чтобы правильно подобрать силовую связку под специфику вашей рамы и напряжение аккумуляторов, ознакомьтесь с материалом Моторы для беспилотников: как выбрать и какие лучше.
Причина 3. Вибрации и шум (плохие фильтры в Betaflight)
Низкочастотные и высокочастотные вибрации рамы — самый коварный источник перегрева на FPV-дронах.
Полётный контроллер считывает механический шум рамы через гироскоп. Если фильтрация в Betaflight или INAV настроена слишком «агрессивно» (сдвинуты срезы фильтров низких частот LPF или разблокирован Dynamic Notch Filter), автопилот воспринимает вибрацию рамы за реальное отклонение дрона в пространстве.
В результате PID-контроллер постоянно отправляет сотни корректирующих микроимпульсов на регуляторы хода в секунду. Моторы пытаются отработать этот высокочастотный «шум», что незаметно для пилота разогревает статор до критических температур буквально за 1–2 минуты полёта. Подробнее о борьбе с механическими колебаниями можно прочитать в статье Как сбалансировать пропеллеры для снижения вибраций.
Причина 4. Изношенные подшипники, погнутый вал, грязь
Механическое состояние мотора напрямую влияет на его тепловой режим:
- Изношенные или сухие подшипники: отсутствие смазки, попадание песка или естественный износ шариков создают высокое сопротивление вращению.
- Погнутый ротор или вал: возникает после жёстких посадок и ударов. Приводит к неравномерному зазору между магнитами и статором, вплоть до их прямого трения (механического задевания).
- Грязь, пыль и остатки травы: попадание грязи внутрь мотора блокирует вентиляционные отверстия на роторе, через которые набегающий поток воздуха должен охлаждать обмотку.
Причина 5. Проблемы ESC и десинхрон
Некорректное функционирование регулятора скорости (ESC) также вызывает сильный нагрев:
- Неверно настроенный тайминг (Motor Timing): для большинства современных BLDC-моторов оптимальным является тайминг 16–23° или авторежим в прошивке BLHeli_32 / AM32. Слишком высокий тайминг повышает мощность, но резко увеличивает нагрев.
- Десинхронизация (Desync): момент, когда ESC теряет контроль над положением ротора и подаёт фазный импульс в противофазе. Это сопровождается характерным щелчком или кратковременным просаживанием мотора в воздухе и быстрым всплеском тока.
Как диагностировать перегрев
Систематическая диагностика позволяет выявить неисправность до того, как мотор окончательно сгорит.
Тест «на ощупь» сразу после полёта
Приземлите дрон после 1–2 минут спокойного полёта, задизармьте его и отсоедините аккумулятор. Немедленно прикоснитесь пальцем к корпусу каждого из четырёх моторов.
- Если все моторы одинаково горячие — дело в общих настройках фильтров PID, завышенном KV или тяжёлых пропеллерах.
- Если горячий только один мотор — ищите локальную механическую проблему (погнутый вал, разбитый подшипник, длинный винт крепления, упирающийся в обмотку) или неисправность конкретного ключа на ESC.
Анализ логов Blackbox (motor output, шум)
Для точной диагностики запишите полётный лог с помощью бортового Blackbox и откройте его в программной утилите Betaflight Blackbox Explorer:
- Оцените линию Gyro Unfiltered: наличие сплошной толстой полосы показывает высокий уровень механических вибраций рамы.
- Просмотрите графики Motor Output: если линии моторов выглядят как сплошной «пилообразный» шум с высокой амплитудой, PID-контроллер перегружает моторы корректировкой вибраций.
- Исследуйте спектрограмму D-term: высокий уровень шума на D-терме является главным фактором электрического перегрева моторов.
Проверка вращения мотора рукой
Снимите пропеллеры и медленно проверните каждый мотор пальцами. Вращение должно быть плавным, с чётким и одинаковым магнитным сопротивлением (кликами). Если ощущается хруст, шорох, неравномерное подклинивание или осевой люфт — подшипники подлежат немедленной замене.
Профилактика перегрева (баланс сетапа, фильтры, обслуживание)
Чтобы ваши моторы работали долго и стабильно, соблюдайте простые правила эксплуатации:
| Область контроля | Рекомендуемые действия |
|---|---|
| Баланс силовой установки | Используйте пропеллеры, соответствующие размеру статора и KV. Для 5-дюймовых кастомных сборок узнайте больше об оптимальных парах в материале Какие моторы подходят для 5-дюймовой FPV-рамы. |
| Проверка крепления | Убедитесь, что винты крепления мотора к лучу рамы не слишком длинные и не касаются медного провода обмотки внутри статора. |
| Настройка фильтров | Не отключайте фильтры в Betaflight без анализа логов Blackbox. Если моторы горячие, сдвиньте слайдеры фильтрации в сторону безопасности (влево). |
| Регулярная чистка | Продувайте моторы сжатым воздухом после посадок в песок или сухую землю. |
| Обслуживание подшипников | Промывайте подшипники изопропиловым спиртом и смазывайте их специальным жидким синтетическим маслом каждые 30–50 полётов. |
Что делать, если мотор уже перегрелся
Если после посадки вы обнаружили, что мотор раскалён до предела или от него ощущается характерный запах горелого лака:
- Не охлаждайте мотор принудительно водой или спреями: резкий температурный перепад приведёт к деформации ротора и растрескиванию магнитов. Дайте ему остыть естественным путём.
- Проверьте сопротивление обмоток: с помощью мультиметра измерьте сопротивление между всеми тремя фазными проводами мотора. Значения должны быть идентичными с точностью до 0,1 Ома. Если между любой парой фаз сопротивление близко к нулю — мотор имеет межвитковое замыкание и подлежит замене.
- Проверьте целостность ESC: убедитесь, что выгорание обмотки не сожгло полевые транзисторы (MOSFET) на регуляторе хода.
Надёжные и сбалансированные моторы — залог высокой динамики и стабильности вашего беспилотника. Если вы ищете качественную замену повреждённым силовым установкам или подбираете компоненты для новой сборки, загляните в наш Каталог моторов. В магазине FlyShop представлен широкий ассортимент бесколлекторных моторов ведущих мировых брендов для любых типов рам и полётных задач.