Современные беспилотные летательные аппараты (БПЛА) самолётного и гибридного типов (VTOL) постоянно расширяют границы рабочих высот, скоростей и дальности полёта. Для надёжного управления крылатой платформой автоматике полётного контроллера недостаточно знать только скорость относительно земли. Для расчёта подъёмной силы, сохранения управляемости и предотвращения сваливания критически важен замер истинной воздушной скорости (airspeed).
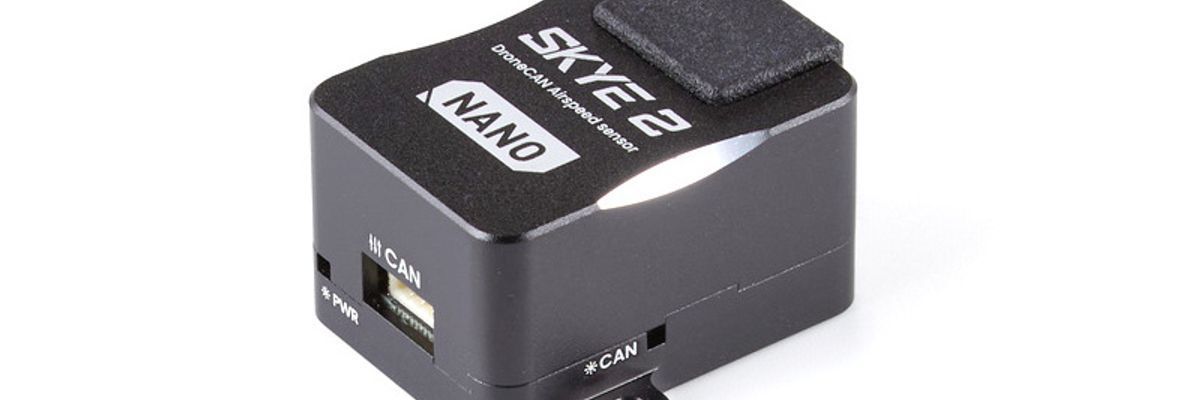
Цифровой датчик воздушной скорости CUAV Sky 2 (SKYE 2) разработан именно для выполнения таких задач в сложных метеоусловиях. Благодаря наличию интеллектуальной системы обогрева (anti-icing) и дренажа этот узел стабильно работает при пересечении облаков, в тумане, при отрицательных температурах и во время скоростных высотных перелётов.
Что такое датчик воздушной скорости (airspeed) и чем он отличается от GPS-скорости
Датчик воздушной скорости — это измерительный прибор, который определяет скорость набегающего воздушного потока, действующего непосредственно на планер БПЛА. Принцип его работы основан на измерении разницы между динамическим давлением (создаваемым движением навстречу воздуху) и статическим давлением окружающей среды через специальную приёмную насадку — трубку Пито (Pitot tube).
Главное различие между показателями заключается в физической природе измерений:
- Ground speed — это скорость перемещения беспилотника относительно земной поверхности. Она вычисляется преимущественно с помощью спутниковой навигации. Можно узнать больше о том, как работает GPS-модуль для FPV-дрона: для чего нужен и как подключить, чтобы лучше понять нюансы спутникового позиционирования.
- Воздушная скорость (airspeed) — это скорость, с которой обтекается крыло беспилотника. Она напрямую определяет аэродинамическую подъёмную силу.
Ground speed vs air speed: почему GPS недостаточно
При полёте в сильный ветер разница между путевой и воздушной скоростью становится критической. Если дрон движется по ветру со скоростью 30 км/ч, а его собственный моторизованный ход обеспечивает 100 км/ч, GPS покажет путевую скорость 130 км/ч. Однако когда аппарат разворачивается против ветра, GPS-скорость упадёт до 70 км/ч, хотя крыло будет обтекаться тем же потоком в 100 км/ч.
Если полётный контроллер ориентируется исключительно на GPS-данные, во время полёта по ветру автопилот может уменьшить тягу двигателя, ошибочно считая, что аппарат движется слишком быстро. Это приведёт к падению воздушной скорости ниже безопасного порога и к потере несущей способности крыла.
Потеря скорости и срыв потока на высоте
С набором высоты плотность воздуха снижается. Чтобы создать аналогичную подъёмную силу на высоте 2000–3000 метров, беспилотнику нужна более высокая фактическая скорость полёта (True Airspeed, TAS), чем у поверхности земли. Автоматика на основе измеряемого приборного давления (Indicated Airspeed, IAS) рассчитывает аэродинамическую нагрузку и предотвращает срыв потока (stall), удерживая дрон в безопасном полётном коридоре.
Стабилизация и автоматические режимы полёта
На скоростных самолётах и VTOL-платформах датчик airspeed является основным источником данных для алгоритмов удержания высоты, расчёта угла атаки и выполнения автоматической посадки. Он позволяет автопилоту точно корректировать работу сервоприводов и регуляторов хода, избегая аэродинамического флаттера (опасных автоколебаний конструкции) на максимальных скоростях.
Проблема обледенения трубки Пито на высоте и в сырую погоду
Почему датчик «замерзает» и врёт
При наборе высоты или полёте через облака и туман температура воздуха часто опускается ниже 0 °C при высокой влажности. Вода, попадающая в приёмное отверстие трубки Пито, мгновенно замерзает.
Закупорка динамического или статического канала насадки приводит к тому, что дифференциальный датчик давления фиксирует «застрявшее» значение или искажённую динамику. Автопилот начинает получать некорректные данные, расценивает это как критическое торможение или разгон и подаёт некорректные команды на рули высоты или тягу двигателя, что приводит к аварии.
Как работает обогрев (anti-icing) в CUAV Sky 2
Чтобы исключить риск обледенения, в CUAV Sky 2 задействована интеллектуальная система подогрева и водоотведения:
- Интегрированные сенсоры: в корпус приёмника встроены датчики температуры и влажности окружающей среды.
- Алгоритм M4C: управляющий процессор анализирует текущие метеоусловия и подключает мощный нагревательный элемент на 35 Вт только тогда, когда возникает реальный риск образования льда.
- Дренажная система: конструкция наконечника имеет дренажные отверстия для автоматического сброса талой воды и конденсата под действием набегающего потока, не позволяя каплям перекрывать внутренние капилляры.
Ключевые характеристики CUAV Sky 2
Разработчики CUAV SKYE 2 объединили в одном корпусе трубку Пито, высокоточный сенсор дифференциального давления SM5391, подсистему обогрева, датчики температуры/влажности и вычислительный процессор STM32F4.
| Параметр | Значение |
|---|---|
| Микроконтроллер (MCU) | STM32F4 (ARM Cortex-M4) |
| Сенсор давления | SM5391 |
| Протокол связи | DroneCAN (шина CAN) |
| Диапазон измерения скорости | 0–106 м/с (0–381,6 км/ч) |
| Точность измерений | ±1 % FS |
| Диапазон измерения давления | ±6895 Па |
| Мощность обогрева | 35 Вт (резистивный нагрев) |
| Входное напряжение питания | 18–68 В (через модуль HV HUB) |
| Рабочий диапазон температур | −20 °C … +125 °C |
| Класс защиты | IP54 |
| Габариты и вес | 101,9 × 28,2 × 29,9 мм / 24,38 г |
Диапазон измерения скорости
Сенсор обеспечивает точное считывание показателей в диапазоне до 106 м/с (свыше 380 км/ч). Это полностью покрывает потребности как гражданских мониторинговых самолётов, так и высокоскоростных беспилотных носителей.
Цифровой интерфейс и точность
Благодаря использованию цифровой шины CAN и протокола DroneCAN аналоговый сигнал от сенсора оцифровывается непосредственно внутри датчика. Это полностью устраняет аналоговые наводки и помехи, которые часто возникают в длинных кабелях рядом с силовыми проводами двигателей.
Питание обогрева и энергопотребление
Обогрев трубки мощностью 35 Вт требует надлежащего электропитания. Комплектный модуль расширения HV HUB поддерживает прямое подключение к силовым батареям с напряжением от 18 В до 68 В (от 5S до 16S LiPo), что удобно для построения схемы без дополнительных громоздких преобразователей напряжения (BEC).
Как подключить CUAV Sky 2 к полётному контроллеру
Подробнее о совместимых управляющих платах можно прочитать в статье Полётные контроллеры для БПЛА: как выбрать и какие функции важны.
Подключение по шине (CAN / DroneCAN)
CUAV Sky 2 подключается к бортовой сети через интерфейс CAN.
- Порт CAN датчика соединяется с портом CAN1 или CAN2 на полётном контроллере (Pixhawk, CUAV V6X и т. п.).
- Силовые контакты питания обогрева от модуля HV HUB подключаются к соответствующей линии питания ходового аккумулятора.
- Шина CAN обеспечивает передачу данных о скорости, температуре, влажности и состоянии системы обогрева по двум сигнальным проводам (CAN_H, CAN_L).
Настройка в ArduPilot / PX4
Для активации датчика в прошивке ArduPilot в Mission Planner устанавливаются следующие параметры:
- ARSPD_ENABLE = 1 (включить использование датчика скорости).
- ARSPD_TYPE = 8 (выбор типа DroneCAN).
- CAN_P1_DRIVER = 1 (активация драйвера CAN 1).
- CAN_D1_UC_NODE = 10 (или автоматическое обнаружение узла Node ID).
Для PX4 Autopilot в QGroundControl достаточно активировать параметр SENS_EN_ARSPD и убедиться, что включён модуль UAVCAN.
Калибровка airspeed и проверка
Перед первым вылетом обязательно проводится обнуление и калибровка давления:
- Закройте приёмные отверстия трубки Пито от ветра (например, поролоновым колпачком).
- В Mission Planner выберите Preflight Calibration -> Calibrate Airspeed.
- Проверьте отклик в лабораторных условиях: слегка подуйте на центральное отверстие — показатель воздушной скорости на телеметрии должен плавно расти.
Для каких дронов это актуально (скоростные, высотные, дальние платформы, крылья)
Датчик CUAV Sky 2 предназначен для установки на аппараты, где точный контроль аэродинамики является условием сохранения планера:
- Дальнелётные самолёты-разведчики и топографические БПЛА: где важно оптимизировать расход энергии аккумулятора или топлива.
- Грузовые и мониторинговые VTOL: гибридные дроны переходят из вертикального режима в горизонтальный именно при достижении определённой безопасной воздушной скорости.
- Крупногабаритные планеры: рассчитанные на полёты в сложных метеоусловиях на больших высотах. Для сборки таких систем часто применяется Рама FPV 7 дюймов для long-range или другие спецплатформы, рассчитанные на дальние дистанции.
Типичные ошибки при установке трубки Пито (место, турбулентность, загрязнение)
Чтобы датчик показывал точные данные, соблюдайте правила монтажа:
- Влияние пропеллера (washout): забудьте об установке трубки в зоне обдува от воздушного винта. Она должна быть вынесена на носовую часть консоли крыла или далеко перед носом фюзеляжа.
- Параллельность потоку: трубка Пито должна быть сориентирована строго параллельно продольной оси полёта. Угловой уклон свыше 5–10° создаёт высокую погрешность измерения.
- Краевые эффекты: не устанавливайте приёмник слишком близко к толстым элементам фюзеляжа, где возникает пристеночная турбулентность.
Обслуживание датчика осенью и зимой
Перед началом осенне-зимнего сезона выполните базовое обслуживание узла:
- Проверка дренажных отверстий: осмотрите канавки для стока воды на насадке. Они не должны быть забиты пылью, грязью или остатками травы.
- Тест нагревательного элемента: перед вылетом при отрицательной температуре подайте питание и убедитесь через телеметрию или визуально, что трубка начинает разогреваться.
- Защита при транспортировке: всегда используйте мягкий защитный чехол на трубку Пито при перевозке дрона, чтобы избежать попадания пыли внутрь чувствительного сенсора давления.
Надёжные датчики и периферия — залог безопасности сложного беспилотного комплекса. Ознакомиться с полным ассортиментом полётных контроллеров, GPS-модулей, датчиков давления и другой бортовой автоматики вы можете в нашем разделе Каталог электроники БПЛА. Консультанты FlyShop помогут подобрать совместимые компоненты для проекта любой сложности.