Развитие профессиональных и промышленных беспилотных летательных аппаратов требует от бортовой автоматики принципиально иного уровня вычислительной мощности, отказоустойчивости и точности позиционирования. Если для спортивных акробатических FPV-квадрокоптеров приоритетом является максимальная скорость отклика на стики пульта, то для картографических самолётов, мониторинговых VTOL-гибридов и тяжёлых грузовых систем главным критерием выступает безопасность полёта и надёжность функционирования.
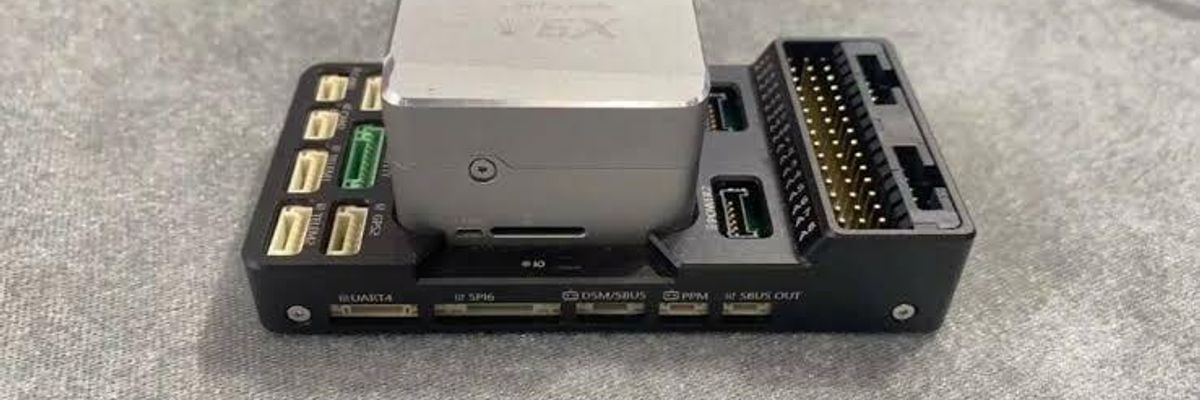
Полётный контроллер CUAV Pixhawk V6X является ярким представителем класса промышленных автопилотов. Созданный по открытому стандарту Pixhawk FMUv6X, этот модуль сочетает сверхмощную процессорную систему, тройное аппаратное резервирование сенсоров и гибкую модульную архитектуру.
Что такое Pixhawk и место V6X в линейке
Аппаратные стандарты Pixhawk разрабатываются международным консорциумом Dronecode для унификации бортовых автопилотов.
Стандарт Pixhawk и экосистема
Стандарт определяет единые требования к разъёмам, электрическим цепям, шинам данных и аппаратным модулям. Благодаря этому автопилоты серии Pixhawk имеют полную совместимость с лучшим в отрасли открытым программным обеспечением — ArduPilot и PX4 Autopilot. Это позволяет строить сложные автономные комплексы с маршрутными заданиями, облётом препятствий и интеграцией с наземными станциями управления (Mission Planner, QGroundControl).
Чем V6X отличается от бюджетных FC (Betaflight-класса)
Бюджетные контроллеры для гоночных или фристайл-дронов рассчитаны на прямое ручное управление. В отличие от них, CUAV Pixhawk V6X является полноценным бортовым компьютером с выделенными аппаратными блоками безопасности.
| Параметр сравнения | Betaflight FC (Acro / Freestyle) | CUAV Pixhawk V6X (Autopilot) |
|---|---|---|
| Процессорная система | Один микроконтроллер (STM32F4 / F7 / G4) | Флагманский процессор STM32H753 (480 МГц) + IO-сопроцессор |
| Резервирование сенсоров | Один блочный сенсор IMU | Тройное аппаратное резервирование IMU (3 независимых сенсора) |
| Защита от вибраций | Базовая программная фильтрация / резиновые демпферы | Силиконовая амортизационная подвеска + подогрев IMU |
| Порты и интерфейсы | Ограниченное количество UART-портов | 2x CAN (DroneCAN), 100 Мбит Ethernet, 4x TELEM, SPI, I2C |
| Режимы полёта | Преимущественно ручное / полуавтоматическое управление | Полная автономность, полёты по точкам, VTOL, картография |
Ключевые характеристики CUAV Pixhawk V6X
Модель Pixhawk V6X разработана компанией CUAV с привлечением современных промышленных компонентов.
| Параметр | Официальное значение |
|---|---|
| Основной процессор (MCU) | 32-bit STM32H753IIK6 (ARM Cortex-M7, 480 МГц, 2 МБ Flash, 1 МБ RAM) |
| Сопроцессор защиты (IO MCU) | STM32F103 |
| Аппаратное резервирование IMU | 3 независимых блока IMU (InvenSense ICM-20649, ICM-42688-P / BMI088 и т. п.) |
| Термостабилизация IMU | Встроенная система внутреннего электроподогрева сенсоров |
| Магнитометры (компасы) | 2 встроенных промышленных компаса (RM3100 / IST8310) |
| Барометры | 2 высокоточных барометра (MS5611) |
| Интерфейс соединения (Bus Connector) | 100-pin + 50-pin Pixhawk Autopilot Bus connector |
| Сетевые и шинные интерфейсы | 2x CAN (DroneCAN), 100 Мбит Ethernet, 4x TELEM (UART), I2C, SPI |
| ШИМ-выходы (PWM Outputs) | До 16 серво/моторных выходов с поддержкой DShot |
| Входное напряжение | 4,75 В – 5,25 В (с двумя резервированными входами Power) |
| Рабочая температура | −10 °C … +55 °C |
Процессор и производительность
Сердцем автопилота выступает высокопроизводительный чип STM32H753 с тактовой частотой 480 МГц и двухпроцессорной математикой с плавающей запятой (FPU). Это позволяет обрабатывать сложные расчёты математических моделей полёта VTOL-аппаратов, рассчитывать ветровые сносы и строить оптимальные траектории в реальном времени без задержек.
Тройное резервирование IMU и датчиков
Контроллер оснащён тремя независимыми блоками инерциальных измерительных модулей (IMU — акселерометр + гироскоп), установленными на отдельных шинах питания и передачи данных. Если один из сенсоров выходит из строя или начинает давать погрешность от вибрации, управляющая система автоматически отключает его и переходит на резервный без потери ориентации в пространстве.
Кроме того, плата IMU имеет фирменную силиконовую демпферную подвеску для гашения высокочастотных вибраций рамы и систему автоматического подогрева для стабильной работы при отрицательных температурах.
Модульная конструкция (base board)
CUAV Pixhawk V6X имеет раздельную структуру: основной ядро-модуль полётного контроллера подключается к несущей плате (Base Board) через многоконтактный промышленный разъём (100-pin + 50-pin Autopilot Bus). Это позволяет легко заменять центральный блок или интегрировать автопилот в специализированные кастомные платы без перепайки периферии.
Интерфейсы и порты (CAN, UART, PWM и т. д.)
Плата расширения предлагает полный спектр разъёмов:
- Шина CAN (DroneCAN): два дублированных канала для надёжной связи с цифровыми датчиками, регуляторами хода и смарт-батареями.
- Интерфейс Ethernet: позволяет передавать высокоуровневые данные на бортовые компьютеры (Nvidia Jetson, Raspberry Pi) на скорости до 100 Мбит/с.
- Порты телеметрии (TELEM1, TELEM2, TELEM3): для подключения наземных радиомодемов и дальних цифровых линков.
ArduPilot или PX4: что выбрать для V6X
Автопилот полностью поддерживает две самые популярные прошивки с открытым кодом.
Сфера применения прошивок
- ArduPilot (ArduPlane / ArduCopter / ArduVTOL):
- Идеально подходит для промышленных разведывательных самолётов, дальнелётных квадрокоптеров и геодезической съёмки.
- Имеет сотни гибких параметров, богатую историю разработки и исключительную стабильность в миссиях по точкам.
- PX4 Autopilot:
- Оптимальный выбор для научных разработок, академических проектов и интеграции с робототехнической операционной системой ROS/ROS2.
- Обладает более современной модульной кодовой базой и удобным графическим интерфейсом QGroundControl.
Для каких дронов подходит V6X
Благодаря высокой надёжности CUAV Pixhawk V6X является стандартом для следующих классов беспилотных систем:
- Профессиональные и промышленные платформы: аппараты для аэрофотосъёмки, тепловизионного инспектирования ЛЭП, картографирования и мониторинга сельскохозяйственных угодий.
- Дальние и высотные дроны: разведывательные и наблюдательные комплексы, где потеря автопилота из-за сбоя недопустима.
- Крылья и VTOL (гибриды): аппараты с вертикальным взлётом и посадкой, которые требуют сложных алгоритмов перехода из вертикального режима висения в горизонтальный самолётный полёт.
Что дополнительно нужно к V6X (GPS, датчик скорости, питание, телеметрия)
Для построения полноценного бортового комплекса на базе Pixhawk V6X понадобится соответствующая периферия:
- Модуль спутниковой навигации (GPS/GNSS): для позиционирования и автоматического удержания координат. Узнать больше о нюансах настройки спутниковой связи можно в публикации GPS-модуль для FPV-дрона: для чего нужен и как подключить. Для профессиональной картографии рекомендуется использовать RTK GNSS модули (например, CUAV C-RTK 2).
- Датчик воздушной скорости: для самолётов и VTOL-платформ обязательна установка трубки Пито. Отличным выбором станет Датчик скорости CUAV Sky 2, который подключается по шине CAN и имеет интеллектуальный обогрев от обледенения.
- Модуль питания (Power Module / PMU): цифровой датчик тока и напряжения, который обеспечивает чистым дублированным питанием 5 В сам контроллер и передаёт точную телеметрию расхода ёмкости аккумулятора.
- Радиомодем телеметрии: для обмена данными с ноутбуком или планшетом наземной станции на расстояниях в десятки километров.
Базовое подключение и первая настройка (общий обзор)
Процесс первичной конфигурации автопилота требует внимательности и соблюдения поэтапности.
Прошивка и выбор Firmware
Контроллер подключается к компьютеру с помощью кабеля USB Type-C. Через программу Mission Planner или QGroundControl загружается актуальная версия ArduPilot или PX4 для платы с обозначением CUAV-V6X.
Калибровка сенсоров
После успешной прошивки выполняется обязательная процедура калибровки:
- Акселерометр: поочерёдная фиксация контроллера в 6 пространственных положениях (нос вверх, нос вниз, левый/правый бок, спина, живот).
- Магнитометр (компас): вращение аппарата во всех плоскостях на открытом воздухе подальше от железобетонных конструкций и линий электропередач.
- Радиоаппаратура и органы управления: калибровка диапазонов стиков и тумблеров пульта.
Настройка Failsafe
Сложные навигационные автопилоты требуют чёткого определения действий при потере связи или просадке питания. Подробно о концепции и принципах настройки аварийных режимов вы можете прочитать в статье Failsafe: как настроить правильно и не потерять дрон. Для Pixhawk V6X обычно настраивают автовозврат домой (RTH) при потере сигнала телеметрии или снижении напряжения ниже критической отметки.
Pixhawk V6X vs полётные контроллеры Betaflight-класса: когда какой нужен
Выбирать полётный контроллер следует исходя из цели вашего проекта:
Сравнительная таблица сфер применения
| Сценарий / Тип БПЛА | Betaflight FC (F4 / F7 / G4) | CUAV Pixhawk V6X |
|---|---|---|
| Спортивный FPV-фристайл / Рейсинг | Идеальный выбор (минимальная задержка, простота) | Не подходит (крупные габариты и вес) |
| Малый FPV-синематик (3–5 дюймов) | Идеальный выбор | Нецелесообразно |
| Автономный мониторинговый самолёт / VTOL | Не подходит | Идеальный выбор (полная автономность, датчики) |
| Геодезия, картография, аэрофотосъёмка | Не подходит (нет поддержки RTK / пейлоадов) | Идеальный выбор (интеграция с RTK и камерами) |
| Тяжёлый мультиротор (агродрон / грузовой) | Не рекомендовано (отсутствие резервирования) | Идеальный выбор (тройное резервирование IMU) |
Частые вопросы перед покупкой
- Можно ли использовать Pixhawk V6X на обычном 7-дюймовом FPV-дроне? Технически это возможно, но нецелесообразно. V6X значительно больше по размерам (около 90×50 мм с базовой платой) и дороже обычных FPV-контроллеров. Его потенциал раскрывается именно в сложных автономных системах.
- Что делать, если один из трёх IMU вышел из строя? Программа ArduPilot или PX4 мгновенно оповестит пилота через телеметрию об ошибке конкретного сенсора и задействует два других. Полётный контроллер остаётся полностью работоспособным, а повреждённый блок можно будет обслужить в сервисе.
- Нужен ли отдельный BEC для питания контроллера? Нет, V6X поставляется со специальным модулем питания (Power Module / PMU), который подключается непосредственно к ходовому аккумулятору и выдаёт стабильное чистое питание на бортовые шины.
Профессиональный автопилот — это сердце вашего комплекса. Если вы строите надёжную беспилотную платформу, посмотрите наш раздел Каталог электроники БПЛА. В ассортименте FlyShop представлены передовые полётные контроллеры, спутниковые модули, сенсоры и источники питания от ведущих мировых брендов. Наши инженеры дадут квалифицированную консультацию по комплектации бортовых систем любого уровня сложности.