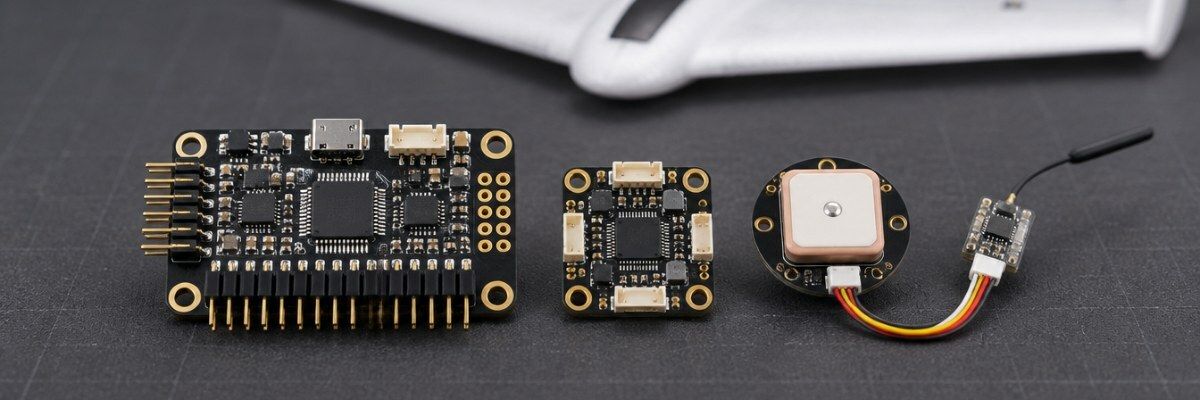
Якщо крило літатиме на INAV з одним GPS і стандартним набором функцій, вистачить Matek F405 Wing. Якщо плануєте ArduPilot, скрипти Lua, кілька GPS чи периферію по CAN — беріть H743 Wing: у нього вдвічі більше flash і значно потужніший процесор. Решта — вбудований PDB, датчик струму, BEC під серво і відео — у двох сімействах схожа.
Для крила чи БПЛА літакового типу вибір польотного контролера для літака зазвичай зводиться саме до цих двох сімейств Matek. Нижче — чим вони відрізняються, як розвести підключення і що перевірити перед покупкою.
Головна різниця: процесор і flash
| F405 | H743 | |
|---|---|---|
| Процесор | STM32F405, 168 МГц | STM32H743, 480 МГц |
| Flash | 1 МБ | 2 МБ |
| INAV | повна підтримка | повна підтримка |
| ArduPilot | працює, але частина функцій вимкнена | повна збірка |
| Типовий сценарій | FPV-крило на INAV, перший автопілот | ArduPilot, складні місії, багато периферії |
| Запас на майбутні прошивки | обмежений | більший |
На платах з 1 МБ flash ArduPilot збирають у скороченому вигляді: прошивка просто не вміщає всі модулі. Якщо вам потрібні скрипти Lua, розширена навігація або кілька периферійних пристроїв по CAN, беріть H743.
Коли вистачить F405
- крило літає на INAV: тримання висоти, повернення додому, маршрут по точках;
- один GPS, один приймач, аналогове або цифрове відео;
- потрібна нижча ціна і перевірена схема підключення.
Компактний варіант цього класу — Matek F405-WMN. Він підходить для крил з невеликим відсіком і для першого знайомства з автопілотом. Для більшості пінопластових FPV-крил розмахом до 1,5 м можливостей F405 вистачає з запасом. Matek F405 Wing у повнорозмірному виконанні має більше виходів і площадок для пайки, тому його обирають для класичних літаків з окремими рулями висоти, напряму і закрилками.
Коли потрібен H743
- ви переходите на ArduPilot для складних місій;
- плануєте два GPS, датчик швидкості, телеметрію і додаткові модулі;
- важливий запас продуктивності на майбутні версії прошивки.
Matek H743 Wing V3 — повнорозмірна плата з великою кількістю виходів і портів. Якщо відсік тісний, зверніть увагу на Matek H743-MINI V3 для крил у форматі 20×20 мм. Він дає процесор H743 у габаритах маленького стеку, але виходів і контактних площадок у нього менше, тому порахуйте свої серво і периферію заздалегідь.
Схема підключення крила
На типовій wing-платі Matek розподіл живлення, датчик струму і кілька BEC уже на борту. Базова схема виглядає так:
Схема: АКБ → вхід плати (PDB і датчик струму) → ESC мотора; BEC 5 В → приймач і GPS; BEC Vx → серво; BEC 9/12 В → VTX і камера.
| Порт | Пристрій | Протокол |
|---|---|---|
| UART 1 | приймач ELRS або Crossfire | CRSF |
| UART 2 + I2C | GPS із компасом | UBX, компас по I2C |
| UART 3 | телеметрія або mLRS | MAVLink, LTM |
| UART 4 | VTX або цифрове відео | SmartAudio, Tramp, MSP DisplayPort |
Розподіл портів умовний: на кожній платі свої обмеження за інверсією сигналу і DMA, тому звіряйте його з розпиновкою виробника.
Порада зі збирання: спершу намалюйте на папері, який пристрій на якому порту і від якого BEC живиться, і лише потім паяйте. Так одразу видно, чи вистачає UART і виходів, а при ремонті в полі не доведеться згадувати, куди йшов кожен провід.
Що ще перевірити перед покупкою
- Кількість виходів під серво: для класичного літака з закрилками треба 6–8.
- Кількість UART: GPS, приймач, телеметрія і VTX займають по одному порту.
- Діапазон вхідної напруги під ваш акумулятор.
- Потужність BEC під серво: для серво класу 25 кг краще окремий модуль.
- Наявність барометра і можливість підключити датчик швидкості — для ArduPilot на крилі він помітно покращує тримання швидкості.
Типові помилки при першому збиранні
- Перемичку напруги Vx виставили вище, ніж витримують серво, — серво гріються або згорають.
- Неправильно обрали тип апарата в мікшері: у INAV літаюче крило і класичний літак налаштовуються по-різному.
- Не задали орієнтацію плати, якщо вона стоїть боком чи догори дном, — автопілот виправляє крен у протилежний бік.
- Не перевірили напрямок відхилення рулів у режимі стабілізації на землі. Нахиліть крило рукою: руль має працювати проти нахилу.
- GPS підключили, але не увімкнули на потрібному порту, або переплутали TX і RX.
- Плату приклеїли жорстко біля мотора без демпфування — вібрації псують дані акселерометра і навігацію.
Перше налаштування: порядок дій
Незалежно від плати, послідовність запуску крила на автопілоті однакова. Якщо пройти її по кроках, більшість проблем видно ще на землі, а не в повітрі.
- Прошийте свіжу стабільну версію INAV або ArduPilot саме під вашу модель плати.
- Задайте тип апарата і мікшер: літаюче крило, класичний літак, V-хвіст.
- Налаштуйте порти: приймач, GPS, телеметрію, VTX.
- Відкалібруйте акселерометр і компас, задайте орієнтацію плати.
- Перевірте напрямок відхилення кожного руля від стіків і в режимі стабілізації.
- Відкалібруйте датчик струму, налаштуйте failsafe і повернення додому.
- Перший політ — у ручному або стабілізованому режимі, автоматичні режими вмикайте після перевірки на висоті.
Докладно кожен крок для INAV розписаний у гайді «Як налаштувати INAV з нуля». Для ArduPilot порядок той самий, але параметрів більше, і їх зручніше задавати через наземну станцію.
Часті запитання
Чи можна прошити Matek F405 Wing на ArduPilot?
Так, збірки для цих плат існують. Але через 1 МБ flash частина функцій вимкнена, тому для серйозних місій на ArduPilot краще одразу брати H743.
Чи переплачую я, беручи H743 під INAV?
Для простого FPV-крила — так, різниці в польоті ви не відчуєте. Але якщо плануєте згодом перейти на ArduPilot або додавати периферію, H743 позбавить від заміни плати.
Чи потрібен окремий BEC, якщо на платі вже є BEC під серво?
Для мікросерво на легкому крилі вбудованого BEC зазвичай вистачає. Для кількох серво класу 25 кг ставлять окремий модуль, щоб пікові струми не просаджували живлення контролера.
Що обрати для першого крила з автопілотом?
Найпростіший шлях — F405 на INAV з одним GPS-модулем із компасом і приймачем ELRS. Така зв'язка добре задокументована, налаштовується за вечір і дає повернення додому, утримання висоти та польоти по точках. Коли ви впретеся в обмеження INAV, перехід на H743 і ArduPilot буде усвідомленим, а не «про запас».
Інші плати для крил дивіться в розділі електроніка. Після вибору плати скористайтеся покроковим гайдом «Як налаштувати INAV з нуля».