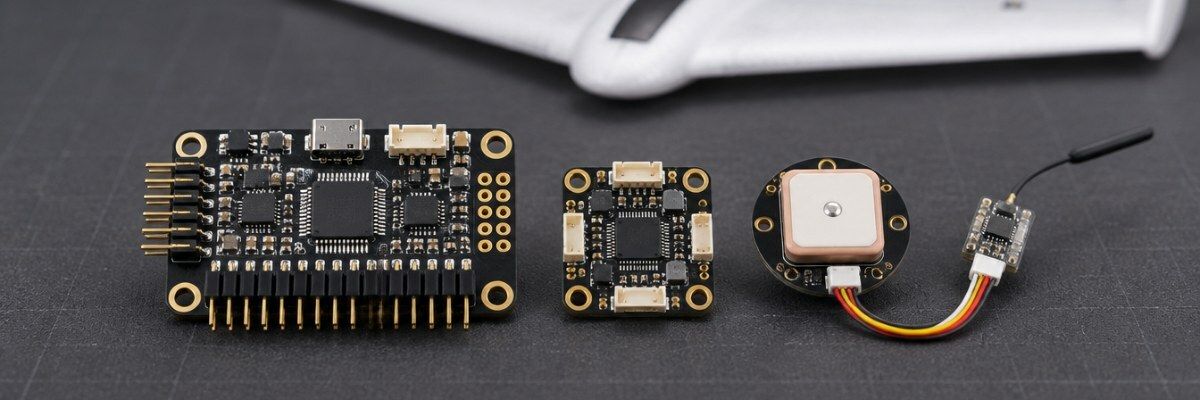
Если крыло будет летать на INAV с одним GPS и стандартным набором функций, хватит Matek F405 Wing. Если планируете ArduPilot, скрипты Lua, несколько GPS или периферию по CAN — берите H743 Wing: у него вдвое больше flash и гораздо более мощный процессор. Остальное — встроенный PDB, датчик тока, BEC для серво и видео — у двух семейств похоже.
Для крыла или БПЛА самолётного типа выбор полётного контроллера для самолёта обычно сводится именно к этим двум семействам Matek. Ниже — чем они отличаются, как развести подключение и что проверить перед покупкой.
Главная разница: процессор и flash
| F405 | H743 | |
|---|---|---|
| Процессор | STM32F405, 168 МГц | STM32H743, 480 МГц |
| Flash | 1 МБ | 2 МБ |
| INAV | полная поддержка | полная поддержка |
| ArduPilot | работает, но часть функций отключена | полная сборка |
| Типичный сценарий | FPV-крыло на INAV, первый автопилот | ArduPilot, сложные миссии, много периферии |
| Запас под будущие прошивки | ограниченный | больше |
На платах с 1 МБ flash ArduPilot собирают в урезанном виде: все модули в прошивку просто не помещаются. Если вам нужны скрипты Lua, расширенная навигация или несколько периферийных устройств по CAN, берите H743.
Когда хватит F405
- крыло летает на INAV: удержание высоты, возврат домой, маршрут по точкам;
- один GPS, один приёмник, аналоговое или цифровое видео;
- нужна цена пониже и проверенная схема подключения.
Компактный вариант этого класса — Matek F405-WMN. Он подходит для крыльев с небольшим отсеком и для первого знакомства с автопилотом. Большинству пенопластовых FPV-крыльев размахом до 1,5 м возможностей F405 хватает с запасом. У полноразмерного Matek F405 Wing больше выходов и площадок для пайки, поэтому его выбирают для классических самолётов с отдельными рулями высоты, направления и закрылками.
Когда нужен H743
- вы переходите на ArduPilot ради сложных миссий;
- планируете два GPS, датчик воздушной скорости, телеметрию и дополнительные модули;
- важен запас производительности под будущие версии прошивки.
Matek H743 Wing V3 — полноразмерная плата с большим количеством выходов и портов. Если отсек тесный, обратите внимание на Matek H743-MINI V3 для крыльев в формате 20×20 мм. Он даёт процессор H743 в габаритах маленького стека, но выходов и контактных площадок у него меньше, поэтому посчитайте свои серво и периферию заранее.
Схема подключения крыла
На типичной wing-плате Matek распределение питания, датчик тока и несколько BEC уже есть на борту. Базовая схема выглядит так:
Схема: АКБ → вход платы (PDB и датчик тока) → ESC мотора; BEC 5 В → приёмник и GPS; BEC Vx → серво; BEC 9/12 В → VTX и камера.
| Порт | Устройство | Протокол |
|---|---|---|
| UART 1 | приёмник ELRS или Crossfire | CRSF |
| UART 2 + I2C | GPS с компасом | UBX, компас по I2C |
| UART 3 | телеметрия или mLRS | MAVLink, LTM |
| UART 4 | VTX или цифровое видео | SmartAudio, Tramp, MSP DisplayPort |
Распределение портов условное: у каждой платы свои ограничения по инверсии сигнала и DMA, поэтому сверяйте его с распиновкой производителя.
Совет по сборке: сначала нарисуйте на бумаге, какое устройство на каком порту и от какого BEC питается, и только потом паяйте. Так сразу видно, хватает ли UART и выходов, а при ремонте в поле не придётся вспоминать, куда шёл каждый провод.
Что ещё проверить перед покупкой
- Количество выходов под серво: для классического самолёта с закрылками нужно 6–8.
- Количество UART: GPS, приёмник, телеметрия и VTX занимают по одному порту.
- Диапазон входного напряжения под ваш аккумулятор.
- Мощность BEC для серво: для серво класса 25 кг лучше отдельный модуль.
- Наличие барометра и возможность подключить датчик воздушной скорости — для ArduPilot на крыле он заметно улучшает удержание скорости.
Типичные ошибки при первой сборке
- Перемычку напряжения Vx выставили выше, чем выдерживают серво, — серво греются или сгорают.
- Неправильно выбрали тип аппарата в микшере: в INAV летающее крыло и классический самолёт настраиваются по-разному.
- Не задали ориентацию платы, если она стоит боком или вверх ногами, — автопилот исправляет крен в обратную сторону.
- Не проверили направление отклонения рулей в режиме стабилизации на земле. Наклоните крыло рукой: руль должен работать против наклона.
- GPS подключили, но не включили на нужном порту или перепутали TX и RX.
- Плату приклеили жёстко рядом с мотором без демпфирования — вибрации портят данные акселерометра и навигацию.
Первая настройка: порядок действий
Независимо от платы, последовательность запуска крыла на автопилоте одна и та же. Если пройти её по шагам, большинство проблем видно ещё на земле, а не в воздухе.
- Прошейте свежую стабильную версию INAV или ArduPilot именно под вашу модель платы.
- Задайте тип аппарата и микшер: летающее крыло, классический самолёт, V-хвост.
- Настройте порты: приёмник, GPS, телеметрию, VTX.
- Откалибруйте акселерометр и компас, задайте ориентацию платы.
- Проверьте направление отклонения каждого руля от стиков и в режиме стабилизации.
- Откалибруйте датчик тока, настройте failsafe и возврат домой.
- Первый полёт — в ручном или стабилизированном режиме, автоматические режимы включайте после проверки на высоте.
Подробно каждый шаг для INAV расписан в гайде «Как настроить INAV с нуля». Для ArduPilot порядок тот же, но параметров больше, и их удобнее задавать через наземную станцию.
Частые вопросы
Можно ли прошить Matek F405 Wing на ArduPilot?
Да, сборки для этих плат существуют. Но из-за 1 МБ flash часть функций отключена, поэтому для серьёзных миссий на ArduPilot лучше сразу брать H743.
Переплачиваю ли я, беря H743 под INAV?
Для простого FPV-крыла — да, разницы в полёте вы не почувствуете. Но если планируете со временем перейти на ArduPilot или добавлять периферию, H743 избавит от замены платы.
Нужен ли отдельный BEC, если на плате уже есть BEC для серво?
Для микросерво на лёгком крыле встроенного BEC обычно хватает. Для нескольких серво класса 25 кг ставят отдельный модуль, чтобы пиковые токи не просаживали питание контроллера.
Что выбрать для первого крыла с автопилотом?
Самый простой путь — F405 на INAV с одним GPS-модулем с компасом и приёмником ELRS. Такая связка хорошо задокументирована, настраивается за вечер и даёт возврат домой, удержание высоты и полёты по точкам. Когда вы упрётесь в ограничения INAV, переход на H743 и ArduPilot будет осознанным, а не «на всякий случай».
Другие платы для крыльев смотрите в разделе электроника. После выбора платы воспользуйтесь пошаговым гайдом «Как настроить INAV с нуля».