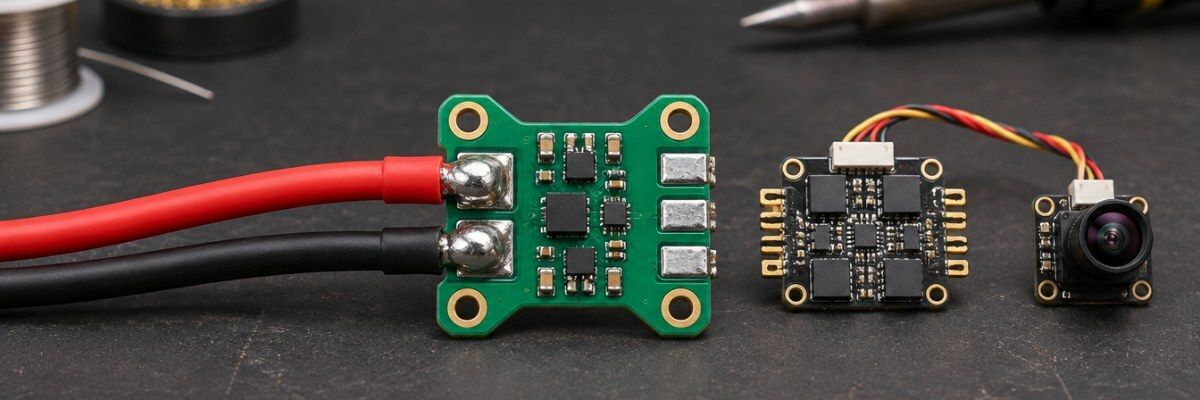
Живлення дрона розводять так: силова напруга батареї йде через PDB на регулятори ходу, окремий BEC 9–12 В живить VTX і камеру, а BEC 5 В — польотний контролер, приймач і GPS. Серво отримують свій BEC. Датчик струму на PDB чи модулі живлення передає контролеру напругу і витрачені мА·год, щоб апарат вчасно повернувся додому.
Більшість загадкових проблем збирання — шум у відео, перезапуск камери, просідання напруги на пунчі — пов'язані з живленням. PDB плата і модуль живлення вирішують саме це завдання: роздати струм від акумулятора так, щоб кожен споживач отримав стабільну напругу.
Що робить PDB, а що — модуль живлення
- PDB (power distribution board) розводить силову напругу батареї на регулятори ходу. На багатьох платах є ще BEC на 5 і 12 В.
- Модуль живлення додає датчик струму і напруги. Польотний контролер бачить витрачені мА·год і вчасно запускає повернення додому.
На БПЛА із великими струмами ці функції часто об'єднані в одній платі. На FPV-квадрах з 4-в-1 регулятором роль PDB частково бере на себе сам регулятор, а BEC стоять на польотному контролері. Окрема розподільна плата живлення для БПЛА стає потрібною, коли регуляторів шість-вісім, напруга висока або споживачів на борту багато: камери, підвіс, модем, кілька серво.
Як розвести живлення: базова схема
- Акумулятор → PDB. Короткі товсті проводи і конденсатор на вході для гасіння стрибків.
- PDB → ESC. Кожен регулятор на свої контакти, без послідовних перемичок.
- BEC 12 В → VTX і камера. Окремий стабілізований канал прибирає шум від моторів у картинці.
- BEC 5 В → польотний контролер, приймач, GPS. Цей канал не навантажуємо сервоприводами.
- Датчик струму → польотний контролер. Калібруємо коефіцієнт за реально зарядженими мА·год.
Схема: АКБ → XT60/XT90 → конденсатор → PDB → ESC → мотори; PDB → BEC 12 В → VTX і камера; PDB → BEC 5 В → FC, приймач, GPS; PDB → окремий BEC → серво.
Головний принцип — розділити «брудні» і «чисті» споживачі. Мотори й серво створюють стрибки струму і завади, а відео, GPS і процесор контролера від цих стрибків страждають першими. Чим менше в них спільних ділянок живлення, тим стабільніше працює апарат.
Скільки струму потрібно від BEC
Перед покупкою складіть простий бюджет споживання. Цифри нижче — типові діапазони, точні значення беріть з карток ваших компонентів.
| Споживач | Напруга | Струм, орієнтовно |
|---|---|---|
| Аналоговий VTX 0,6–2,5 Вт | 9–12 В або від батареї | 0,3–1 А залежно від потужності |
| Аналогова камера | 5–12 В | 0,1–0,2 А |
| Цифрова відеосистема | за специфікацією, часто 7–26 В | 0,5–1,5 А |
| Польотний контролер, приймач, GPS | 5 В | 0,3–0,6 А разом |
| Мікросерво (кожне) | 5–6 В | пікові 0,5–1 А |
| Серво класу 25 кг (кожне) | 6–7,4 В | пікові 2–3 А і більше |
Сума споживання VTX, камери та електроніки має бути меншою за струм BEC хоча б на 30%. Для серво рахуйте пікові значення: два-три серво можуть одночасно стартувати під навантаженням, і BEC має це витримати без просідання.
Приклад для крила з аналоговим відео: VTX на 1 Вт (до 0,5 А від 12 В), камера (0,15 А), контролер із приймачем і GPS (0,5 А від 5 В) і чотири мікросерво. Відеоканалу вистачить BEC на 1–1,5 А, каналу 5 В — на 1 А, а серво краще винести на окремий BEC на 3–5 А. Такий запас здається великим, поки на розвороті всі рулі не підуть одночасно.
Яку плату обрати
Для гексакоптерів і збирань з шістьма регуляторами підійде Matek PDB-HEX. Якщо апарат літає на високій напрузі і вам потрібен датчик струму на платі, дивіться на Matek FCHUB-12S V2 — розподільну плату для батарей до 12S. Коли BEC на основній платі не вистачає для серво, додають окремий модуль живлення Matek MBEC-12S.
Перед покупкою порівняйте три цифри: максимальну напругу входу, надійний струм і струм BEC. Надійний струм — це не пікове значення з назви, а той струм, який плата тримає тривало без перегріву. Для matek pdb і подібних плат ці дані є в характеристиках виробника, звіряйте їх із сумарним струмом ваших регуляторів.
Монтаж: проводи, конденсатор, пайка
- Проводи батареї. Для 5-дюймових збирань зазвичай 12–14 AWG, для важких БПЛА — 10 AWG і товще. Довжина — мінімально можлива.
- Конденсатор. Low-ESR електролітичний, напругою з запасом над максимальною напругою батареї: для 6S (25,2 В) — від 35 В, для 12S (50,4 В) — від 63 В. Паяйте його якомога ближче до входу PDB.
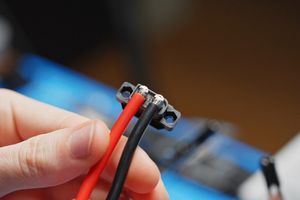
- Пайка. Залуджуйте площадки й проводи заздалегідь, використовуйте потужний паяльник: холодна пайка на силовій лінії гріється і з часом відвалюється.
- Роз'єм. Підбирайте його під струм апарата; про різницю між XT30, XT60 і XT90 читайте в статті «Конектори XT30, XT60, XT90».
Датчик струму калібрують після першого польоту: зарядіть батарею, порівняйте мА·год, які залив зарядний пристрій, з тим, що показував OSD, і скоригуйте коефіцієнт датчика пропорційно різниці. Після двох-трьох ітерацій похибка зазвичай укладається в кілька відсотків.
Типові помилки
| Симптом | Причина | Як виправити |
|---|---|---|
| Сітка або смуги в картинці | VTX живиться напряму від батареї без фільтра | живити від BEC 9–12 В або через LC-фільтр |
| Контролер перезавантажується при різкому маневрі | серво і FC на одному BEC | окремий BEC для серво |
| Регулятори горять без видимої причини | довгі проводи без конденсатора, стрибки напруги | коротші проводи, конденсатор біля входу |
| Залишок ємності в OSD не збігається з реальним | не відкалібрований датчик струму | калібрування за зарядженими мА·год |
Часті запитання
Чи потрібна PDB плата, якщо в мене 4-в-1 регулятор?
Зазвичай ні: 4-в-1 регулятор сам розподіляє силову напругу, а BEC стоять на польотному контролері. Окрема PDB потрібна, коли регулятори окремі, їх більше чотирьох або на борту багато додаткових споживачів.
Чи можна живити VTX напряму від батареї?
Якщо VTX підтримує вашу напругу, технічно можна, але шум від моторів часто потрапляє в картинку. Стабілізований канал 9–12 В від BEC дає чистіше зображення.
Яка ємність конденсатора потрібна на вході?
Для FPV-збирань зазвичай ставлять один-два low-ESR конденсатори кількох сотень мкФ — точне значення менш важливе, ніж запас по напрузі і мінімальна довжина виводів.
Де розміщувати PDB у фюзеляжі БПЛА?
Якомога ближче до батареї і регуляторів, щоб силові проводи були короткими. Компас і GPS при цьому розносять від PDB на максимальну відстань, а сигнальні проводи до контролера ведуть окремо від силових.
Як підібрати самі регулятори під цю схему, ми розібрали в статті «Регулятори ходу ESC для FPV-дрона». Інші плати та модулі живлення — у розділі електроніка.