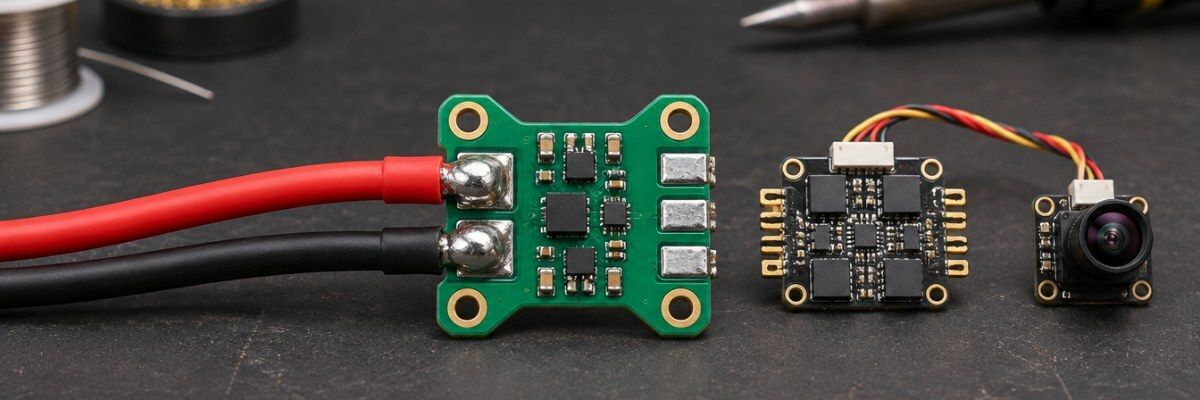
Питание дрона разводят так: силовое напряжение батареи идёт через PDB на регуляторы хода, отдельный BEC 9–12 В питает VTX и камеру, а BEC 5 В — полётный контроллер, приёмник и GPS. Сервоприводы получают свой BEC. Датчик тока на PDB или модуле питания передаёт контроллеру напряжение и израсходованные мА·ч, чтобы аппарат вовремя вернулся домой.
Большинство загадочных проблем сборки — шум в видео, перезапуск камеры, просадка напряжения на панче — связаны с питанием. PDB плата и модуль питания решают именно эту задачу: раздать ток от аккумулятора так, чтобы каждый потребитель получал стабильное напряжение.
Что делает PDB, а что — модуль питания
- PDB (power distribution board) разводит силовое напряжение батареи на регуляторы хода. На многих платах есть ещё BEC на 5 и 12 В.
- Модуль питания добавляет датчик тока и напряжения. Полётный контроллер видит израсходованные мА·ч и вовремя запускает возврат домой.
На БПЛА с большими токами эти функции часто объединены в одной плате. На FPV-квадрах с регулятором 4-в-1 роль PDB частично берёт на себя сам регулятор, а BEC стоят на полётном контроллере. Отдельная распределительная плата питания для БПЛА нужна, когда регуляторов шесть-восемь, напряжение высокое или на борту много потребителей: камеры, подвес, модем, несколько сервоприводов.
Как развести питание: базовая схема
- Аккумулятор → PDB. Короткие толстые провода и конденсатор на входе для гашения скачков.
- PDB → ESC. Каждый регулятор — на свои контакты, без последовательных перемычек.
- BEC 12 В → VTX и камера. Отдельный стабилизированный канал убирает шум от моторов в картинке.
- BEC 5 В → полётный контроллер, приёмник, GPS. Этот канал не нагружаем сервоприводами.
- Датчик тока → полётный контроллер. Калибруем коэффициент по реально заряженным мА·ч.
Схема: АКБ → XT60/XT90 → конденсатор → PDB → ESC → моторы; PDB → BEC 12 В → VTX и камера; PDB → BEC 5 В → FC, приёмник, GPS; PDB → отдельный BEC → сервоприводы.
Главный принцип — разделить «грязных» и «чистых» потребителей. Моторы и сервоприводы создают скачки тока и помехи, а видео, GPS и процессор контроллера страдают от этих скачков первыми. Чем меньше у них общих участков питания, тем стабильнее работает аппарат.
Сколько тока нужно от BEC
Перед покупкой составьте простой бюджет потребления. Цифры ниже — типичные диапазоны, точные значения берите из карточек ваших компонентов.
| Потребитель | Напряжение | Ток, ориентировочно |
|---|---|---|
| Аналоговый VTX 0,6–2,5 Вт | 9–12 В или от батареи | 0,3–1 А в зависимости от мощности |
| Аналоговая камера | 5–12 В | 0,1–0,2 А |
| Цифровая видеосистема | по спецификации, часто 7–26 В | 0,5–1,5 А |
| Полётный контроллер, приёмник, GPS | 5 В | 0,3–0,6 А вместе |
| Микросервопривод (каждый) | 5–6 В | пиковые 0,5–1 А |
| Сервопривод класса 25 кг (каждый) | 6–7,4 В | пиковые 2–3 А и больше |
Суммарное потребление VTX, камеры и электроники должно быть меньше тока BEC хотя бы на 30%. Для сервоприводов считайте пиковые значения: два-три сервопривода могут одновременно стартовать под нагрузкой, и BEC должен выдержать это без просадки.
Пример для крыла с аналоговым видео: VTX на 1 Вт (до 0,5 А от 12 В), камера (0,15 А), контроллер с приёмником и GPS (0,5 А от 5 В) и четыре микросервопривода. Видеоканалу хватит BEC на 1–1,5 А, каналу 5 В — на 1 А, а сервоприводы лучше вынести на отдельный BEC на 3–5 А. Такой запас кажется избыточным, пока на развороте все рули не пойдут одновременно.
Какую плату выбрать
Для гексакоптеров и сборок с шестью регуляторами подойдёт Matek PDB-HEX. Если аппарат летает на высоком напряжении и вам нужен датчик тока на плате, присмотритесь к Matek FCHUB-12S V2 — распределительной плате для батарей до 12S. Когда BEC на основной плате не хватает для сервоприводов, добавляют отдельный модуль питания Matek MBEC-12S.
Перед покупкой сравните три цифры: максимальное входное напряжение, длительный ток и ток BEC. Длительный ток — это не пиковое значение из названия, а ток, который плата держит долго без перегрева. Для matek pdb и подобных плат эти данные есть в характеристиках производителя — сверяйте их с суммарным током ваших регуляторов.
Монтаж: провода, конденсатор, пайка
- Провода батареи. Для 5-дюймовых сборок обычно 12–14 AWG, для тяжёлых БПЛА — 10 AWG и толще. Длина — минимально возможная.
- Конденсатор. Электролитический low-ESR, с запасом по напряжению над максимальным напряжением батареи: для 6S (25,2 В) — от 35 В, для 12S (50,4 В) — от 63 В. Паяйте его как можно ближе ко входу PDB.
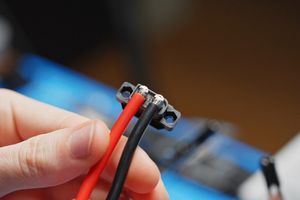
- Пайка. Залуживайте площадки и провода заранее, используйте мощный паяльник: холодная пайка на силовой линии греется и со временем отваливается.
- Разъём. Подбирайте его под ток аппарата; о разнице между XT30, XT60 и XT90 читайте в статье «Коннекторы XT30, XT60, XT90».
Датчик тока калибруют после первого полёта: зарядите батарею, сравните мА·ч, которые залило зарядное устройство, с тем, что показывал OSD, и скорректируйте коэффициент датчика пропорционально разнице. После двух-трёх итераций погрешность обычно укладывается в несколько процентов.
Типичные ошибки
| Симптом | Причина | Как исправить |
|---|---|---|
| Сетка или полосы в картинке | VTX питается напрямую от батареи без фильтра | питать от BEC 9–12 В или через LC-фильтр |
| Контроллер перезагружается при резком манёвре | сервоприводы и FC на одном BEC | отдельный BEC для сервоприводов |
| Регуляторы горят без видимой причины | длинные провода без конденсатора, скачки напряжения | более короткие провода, конденсатор у входа |
| Остаток ёмкости в OSD не совпадает с реальным | не откалиброван датчик тока | калибровка по заряженным мА·ч |
Частые вопросы
Нужна ли PDB плата, если у меня регулятор 4-в-1?
Обычно нет: регулятор 4-в-1 сам распределяет силовое напряжение, а BEC стоят на полётном контроллере. Отдельная PDB нужна, когда регуляторы отдельные, их больше четырёх или на борту много дополнительных потребителей.
Можно ли питать VTX напрямую от батареи?
Если VTX поддерживает ваше напряжение, технически можно, но шум от моторов часто попадает в картинку. Стабилизированный канал 9–12 В от BEC даёт более чистое изображение.
Какая ёмкость конденсатора нужна на входе?
Для FPV-сборок обычно ставят один-два low-ESR конденсатора на несколько сотен мкФ — точное значение менее важно, чем запас по напряжению и минимальная длина выводов.
Где размещать PDB в фюзеляже БПЛА?
Как можно ближе к батарее и регуляторам, чтобы силовые провода были короткими. Компас и GPS при этом относят от PDB на максимальное расстояние, а сигнальные провода к контроллеру прокладывают отдельно от силовых.
Как подобрать сами регуляторы под эту схему, мы разобрали в статье «Регуляторы хода ESC для FPV-дрона». Другие платы и модули питания — в разделе электроника.