Сучасні безпілотні літальні апарати (БПЛА) літакового та гібридного типів (VTOL) постійно розширюють межі робочих висот, швидкостей і дальності польоту. Для надійного керування крилатою платформою автоматиці польотного контролера недостатньо знати лише швидкість відносно землі. Для розрахунку підйомної сили, збереження керованості й запобігання звалищування критично важливий вимір дійсної повітряної швидкості (airspeed).
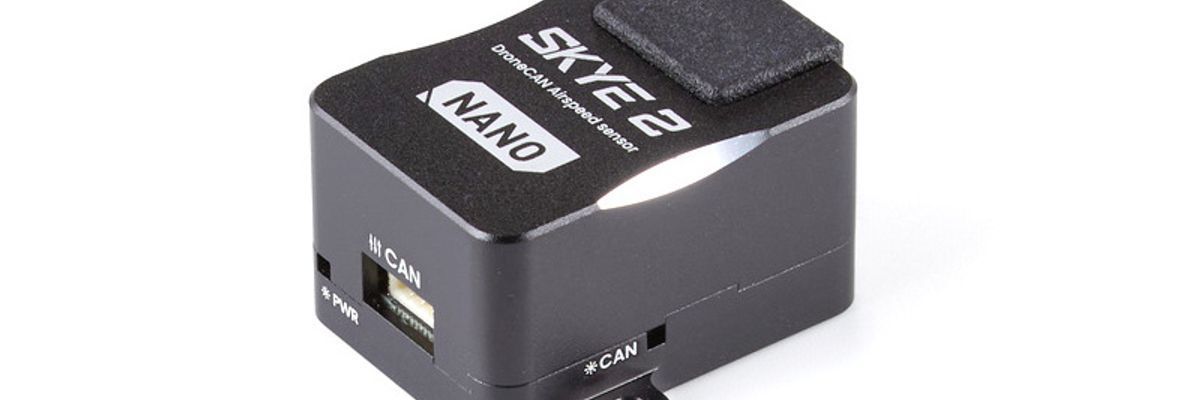
Цифровий датчик повітряної швидкості CUAV Sky 2 (SKYE 2) розроблено саме для виконання таких завдань у складних метеоумовах. Завдяки наявності інтелектуальної системи обігріву (anti-icing) та дренажу цей вузол стабільно працює під час перетину хмар, у тумані, за мінусових температур і під час швидкісних висотних перельотів.
Що таке датчик повітряної швидкості (airspeed) і чим він відрізняється від GPS-швидкості
Датчик повітряної швидкості - це вимірювальний прилад, який визначає швидкість набігаючого повітряного потоку, що діє безпосередньо на планер БПЛА. Принцип його роботи грунтується на вимірюванні різниці між динамічним тиском (що створюється рухом назустріч повітрю) та статичним тиском навколишнього середовища через спеціальну приймальну насадку - трубку Піто (Pitot tube).
Головна відмінність між показниками полягає в фізичній природі вимірювань:
-
Ground speed - це швидкість переміщення безпілотника відносно земної поверхні. Вона обчислюється переважно за допомогою супутникової навігації. Можна дізнатися більше про те, як працює GPS-модуль для FPV-дрона: для чого потрібен і як підключити, щоб краще зрозуміти нюанси супутникового позиціонування.
-
Повітряна швидкість (airspeed) - це швидкість, з якою обтікається крило безпілотника. Вона напряму визначає аеродинамічну підйомну силу.
Ground speed vs air speed: чому GPS недостатньо
Під час польоту за сильного вітру різниця між путевою та повітряною швидкістю стає критичною. Якщо дрон рухається за вітром зі швидкістю 30 км/год, а його власний моторизований хід забезпечує 100 км/год, GPS покаже путеву швидкість 130 км/год. Проте коли апарат розвертається проти вітру, GPS-швидкість впаде до 70 км/год, хоча крило обтікатиметься тим самим потоком у 100 км/год.
Якщо польотний контролер орієнтується виключно на GPS-дані, під час польоту за вітром автопілот може зменшити тягу двигуна, помилково вважаючи, що апарат рухається занадто швидко. Це призведе до падіння повітряної швидкості нижче безпечного порогу і до втрати несучої здатності крила.
Втрата швидкості й зрив потоку на висоті
З набором висоти густина повітря знижується. Щоб створити аналогічну підйомну силу на висоті 2000–3000 метрів, безпілотнику потрібна вища фактична швидкість польоту (True Airspeed, TAS), ніж біля поверхні землі. Автоматика на основі вимірюваного приладового тиску (Indicated Airspeed, IAS) розраховує аеродинамічне навантаження і запобігає зриву потоку (stall), утримуючи дрон у безпечному польотному коридорі.
Стабілізація й автоматичні режими польоту
На швидкісних літаках та VTOL-платформах датчик airspeed є основним джерелом даних для алгоритмів утримання висоти, розрахунку кута атаки та виконання автоматичної посадки. Він дає змогу автопілоту точно коригувати роботу сервоприводів та регуляторів ходу, уникаючи аеродинамічного флатера (небезпечних автоколивань конструкції) на максимальних швидкостях.
Проблема обмерзання трубки Піто на висоті й у вологу погоду
Чому датчик «замерзає» і бреше
При наборі висоти або польоті через хмари та туман температура повітря часто опускається нижче 0°C за високої вологості. Вода, що потрапляє в приймальний отвір трубки Піто, миттєво замерзає.
Закупорка динамічного або статичного каналу насадки призводить до того, що диференціальний датчик тиску фіксує застрягле значення або спотворену динаміку. Автопілот починає отримувати некоректні дані, розцінює це як критичне розгальмування чи розгін і подає некоректні команди на керма висоти або тягу двигунові, що призводить до аварії.
Як працює обігрів (anti-icing) у CUAV Sky 2
Щоб виключити ризик обмерзання, у CUAV Sky 2 задіяно інтелектуальну систему підігріву й водовідведення:
-
Інтегровані сенсори: у корпус приймача вбудовано датчики температури та вологості навколишнього середовища.
-
Алгоритм M4C: керуючий процесор аналізує поточні метеоумови і підключає потужний нагревальний елемент на 35 Вт лише тоді, коли виникає реальний ризик утворення льоду.
-
Дренажна система: конструкція наконечника має дренажні отвори для автоматичного скидання розталої води та конденсату під дією набігаючого потоку, не дозволяючи краплям перекривати внутрішні капіляри.
Ключові характеристики CUAV Sky 2
Розробники CUAV SKYE 2 об'єднали в одному корпусі трубку Піто, високоточний сенсор диференціального тиску SM5391, підсистему обігріву, датчики температури/вологості та обчислювальний процесор STM32F4.
|
Параметр |
Значення |
|
Мікроконтролер (MCU) |
STM32F4 (ARM Cortex-M4) |
|
Сенсор тиску |
SM5391 |
|
Протокол зв'язку |
DroneCAN (шинопроп. CAN) |
|
Діапазон вимірювання швидкості |
0–106 м/с (0–381.6 км/год) |
|
Точність вимірювань |
±1% FS |
|
Діапазон вимірювання тиску |
±6895 Па |
|
Потужність обігріву |
35 Вт (резистивний нагрів) |
|
Вхідна напруга живлення |
18–68 В (через модуль HV HUB) |
|
Робочий діапазон температур |
-20°C ... +125°C |
|
Клас захисту |
IP54 |
|
Габарити та вага |
101.9 × 28.2 × 29.9 мм / 24.38 г |
Діапазон вимірювання швидкості
Сенсор забезпечує точне зчитування показників у діапазоні до 106 м/с (понад 380 км/год). Це повністю покриває потреби як цивільних моніторингових літаків, так і високошвидкісних безпілотних носіїв.
Цифровий інтерфейс і точність
Завдяки використанню цифрової шини CAN та протоколу DroneCAN, аналоговий сигнал від сенсора оцифровується безпосередньо всередині датчика. Це повністю усуває аналогові наводки й перешкоди, які часто виникають у довгих кабелях біля силових дротів двигунів.
Живлення обігріву й енергоспоживання
Обігрів трубки потужністю 35 Вт потребує належного електроживлення. Комплектний модуль розширення HV HUB підтримує пряме підключення до силових батарей із напругою від 18 В до 68 В (від 5S до 16S LiPo), що зручно для побудови схеми без додаткових громіздких перетворювачів напруги (BEC).
Як під'єднати CUAV Sky 2 до польотного контролера
Детальніше про сумісні управляючі плати можна прочитати у статті Польотні контролери для БПЛА: як вибрати і які функції важливі.
Підключення по шині (CAN / DroneCAN)
CUAV Sky 2 підключається до бортової мережі через інтерфейс CAN.
-
Порт CAN датчика з'єднується з портом CAN1 або CAN2 на польотному контролері (Pixhawk, CUAV V6X тощо).
-
Силові контакти живлення обігріву від модуля HV HUB підключаються до відповідної лінії живлення ходового акумулятора.
-
Шина CAN забезпечує передачу даних про швидкість, температуру, вологість і стан системи обігріву по двох сигнальних проводах (CAN_H, CAN_L).
Налаштування в ArduPilot / PX4
Для активації датчика у прошивці ArduPilot у місії Mission Planner встановлюються такі параметри:
-
ARSPD_ENABLE = 1 (увімкнути використання датчика швидкості).
-
ARSPD_TYPE = 8 (вибір типу DroneCAN).
-
CAN_P1_DRIVER = 1 (активація драйвера CAN 1).
-
CAN_D1_UC_NODE = 10 (або автоматичне виявлення вузла Node ID).
Для PX4 Autopilot у QGroundControl достатньо активувати параметр SENS_EN_ARSPD та переконатися, що увімкнено модуль UAVCAN.
Калібрування airspeed і перевірка
Перед першим вильотом обов'язково проводиться занулення та калібрування тиску:
-
Зачиніть приймальні отвори трубки Піто від вітру (наприклад, поролоновим ковпачком).
-
У Mission Planner оберіть Preflight Calibration -> Calibrate Airspeed.
-
Перевірте відгук у лабораторних умовах: злегка подуйте на центральний отвір - показник повітряної швидкості на телеметрії повинен плавно зростати.
Для яких дронів це актуально (швидкісні, висотні, дальні платформи, крила)
Датчик CUAV Sky 2 призначений для встановлення на апарати, де точний контроль аеродинаміки є умовою збереження планера:
-
Далеколітні літаки-розвідники та топографічні БПЛА: де важливо оптимізувати витрату енергії акумулятора чи палива.
-
Вантажні та моніторингові VTOL: гібридні дрони переходять із вертикального режиму у горизонтальний саме за досягнення певної безпечної повітряної швидкості.
-
Великогабаритні планери: розраховані на польоти у складних метеоумовах на великих висотах. Для збирання таких систем часто застосовується Рама FPV 7 дюймів для long-range або інші спецплатформи, розраховані на далекі дистанції.
Типові помилки при встановленні трубки Піто (місце, турбулентність, забруднення)
Щоб датчик показував точні дані, дотримуйтесь правил монтажу:
-
Вплив пропелера (washout): забудьте про встановлення трубки в зоні обдування від повітряного гвинта. Вона має бути винесена на носову частину консолі крила або далеко перед носом фюзеляжу.
-
Паралельність потоку: трубка Піто повинна бути зорієнтована суворо паралельно продовжній осі польоту. Кутовий ухил понад 5–10° створює високу похибку вимірювання.
-
Крайові ефекти: не встановлюйте приймач занадто близько до товстих елементів фюзеляжу, де виникає пристінна турбулентність.
Обслуговування датчика восени й узимку
Перед початком осінньо-зимового сезону виконайте базове обслуговування вузла:
-
Перевірка дренажних отворів: огляньте канавки для стоку води на насадці. Вони не повинні бути забиті пилом, брудом або рештками трави.
-
Тест нагрівального елемента: перед вильотом за мінусової температури подайте живлення й переконайтеся через телеметрію або візуально, що трубка починає розігріватися.
-
Захист під час транспортування: завжди використовуйте м'який захисний чохол на трубку Піто під час перевезення дрона, щоб уникнути потрапляння пилу всередину чутливого сенсора тиску.
Надійні датчики та периферія - запорука безпеки складного безпілотного комплексу. Ознайомитися з повним асортиментом польотних контролерів, GPS-модулів, датчиків тиску та іншої бортової автоматики ви можете у нашому розділі Каталог електроніки БПЛА. Консультанти FlyShop допоможуть підібрати сумісні компоненти для проекту будь-якої складності.