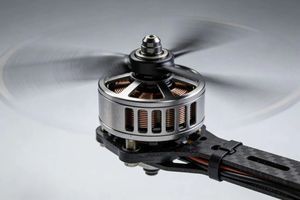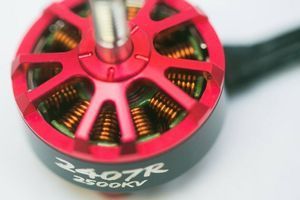
Безколекторні електродвигуни (BLDC) є основними силовими елементами сучасних безпілотних літальних апаратів. У процесі роботи електрична енергія акумулятора перетворюється на механічну обертальну потужність. Оскільки ККД навіть найкращих моторів становить близько 80–90%, частина енергії неминуче виділяється у вигляді тепла.
Помірний нагрів силової установки під час інтенсивних маневрів - цілком природне явище. Проте коли мотори стають гарячими настільки, що до них неможливо торкнутися, виникає серйозна загроза розмагнічування неодимових магнітів ротора, оплавлення лакової ізоляції обмотки й виходу з ладу регуляторів ходу (ESC).
Яка температура моторів нормальна, а яка небезпечна
Щоб вчасно помітити проблему й відвернути аварію, необхідно знати робочі температурні межі електродвигунів БПЛА:
-
До +45°C (Приємно теплий): Ідеальний робочий стан. Мотор можна комфортно утримувати рукою невизначено довго.
-
+45°C ... +60°C (Гарячий, але безпечний): Нормальна температура після активного фрістайлу або польотів у спекотну літню погоду. Палець можна утримувати на статорі понад 5–10 секунд.
-
+60°C ... +80°C (Критична межа): Мотор занадто гарячий, палець вдається втримати не більше 1–2 секунд. Необхідно негайно з'ясувати причину перегріву й відкоригувати налаштування.
-
Понад +80°C (Руйнівний перегрів): Торкання викликає миттєвий опік. За такої температури починається незворотний процес розмагнічування магнітів (втрата потужності), лак на мідних жилах обмотки обвуглюється, спричиняючи міжвиткове коротке замикання.
Причина 1. Невідповідність пропелер / мотор / вага
Одна з найпоширеніших причин надмірного нагріву - неправильно підібране аеродинамічне навантаження.
Занадто великий діаметр пропелера, занадто високий крок лопатей (pitch) або використання 3-4 лопатевих гвинтів замість дволопатевих на слабкому статорі створюють підвищений механічний опір. Мотор намагається вийти на задані оберти, але через високий опір повітря споживає колосальний струм. Уся надлишкова електрична потужність починає виділятися у вигляді тепла на мідних обмотках статора.
Також суттєво впливає загальна польотна маса безпілотника. Якщо важкий акумулятор та корисне навантаження змушують мотори постійно працювати на 70–80% висінні (Hover Output), апарат працюватиме на межі своїх теплових можливостей.
Причина 2. Занадто високий KV чи напруга під сетап
Показник KV означає кількість обертів мотора на один вольт поданої напруги без навантаження.
Використання моторів із високим значенням KV на високовольтних акумуляторах (наприклад, 2400KV під силову батарею 6S LiPo замість належних 1750–1900KV) призводить до того, що на мотор подається надлишковий струм. Силова установка намагається розкрутити пропелер до швидкостей, які фізично виходять за межі нормального ККД даного розміру статора.
Щоб правильно підібрати силову зв'язку під специфіку вашої рами та напругу акумуляторів, ознайомтеся з матеріалом Мотори для безпілотників: як вибрати і які краще.
Причина 3. Вібрації й шум (погані фільтри в Betaflight)
Низькочастотні та високочастотні вібрації рами - найпідступніше джерело перегріву на FPV-дронах.
Польотний контролер зчитує механічний шум рами через гіроскоп. Якщо фільтрація в Betaflight чи INAV налаштована занадто «агресивно» (зсунуті зрізи фільтрів низьких частот LPF чи розблокований Dynamic Notch Filter), автопілот сприймає вібрацію рами за реальне відхилення дрона у просторі.
В результаті PID-контролер постійно відправляє сотні коригувальних мікроімпульсів на регулятори ходу в секунду. Мотори намагаються відпрацювати цей високочастотний «шум», що непомітно для пілота розігріває статор до критичних температур буквально за 1–2 хвилини польоту. Докладніше про боротьбу з механічними коливаннями можна прочитати у статті Як збалансувати пропелери для зниження вібрацій.
Причина 4. Зношені підшипники, погнутий вал, бруд
Механічний стан мотора безпосередньо впливає на його тепловий режим:
-
Зношені або сухі підшипники: відсутність мастила, потрапляння піску чи природний знос кульок створюють високий опір обертанню.
-
Погнутий ротор або вал: виникає після жорстких посадок і ударів. Призводить до неравномірного зазору між магнітами та статором, аж до їх прямого тертя (механічного зачіпання).
-
Бруд, пил та залишки трави: потрапляння бруду всередину мотора блокує вентиляційні отвори на роторі, через які набігаючий потік повітря має охолоджувати обмотку.
Причина 5. Проблеми ESC і десинхрон
Некоректне функціонування регулятора швидкості (ESC) також спричиняє сильний нагрів:
-
Невірно налаштований таймінг (Motor Timing): для більшості сучасних BLDC-моторів оптимальним є таймінг 16–23° або авторежим у прошивці BLHeli_32 / AM32. Занадто високий таймінг підвищує потужність, але різко збільшує нагрів.
-
Десинхронізація (Desync): момент, коли ESC втрачає контроль над положенням ротора й подає фазний імпульс у протифазі. Це супроводжується характерним клацанням або короткочасним просіданням мотора у повітрі та швидким сплеском струму.
Як діагностувати перегрів
Систематична діагностика дозволяє виявити несправність до того, як мотор остаточно згорить.
Тест «на дотик» одразу після польоту
Приземліть дрон після 1–2 хвилин спокійного польоту, задизармте його та від'єднайте акумулятор. Негайно торкніться пальцем корпусу кожного з чотирьох моторів.
-
Якщо усі мотори однаково гарячі - справа в загальних налаштуваннях фільтрів PID, завищеному KV або важких пропелерах.
-
Якщо гарячий лише один мотор - шукайте локальну механічну проблему (погнутий вал, розбитий підшипник, довгий гвинт кріплення, що впирається в обмотку) або несправність конкретного ключа на ESC.
Аналіз логів Blackbox (motor output, шум)
Для точної діагностики запишіть польотний лог за допомогою бортового Blackbox та відкрийте його в програмній утиліті Betaflight Blackbox Explorer:
-
Оцініть лінію Gyro Unfiltered: наявність суцільної товстої смуги показує високий рівень механічних вібрацій рами.
-
Перегляньте графіки Motor Output: якщо лінії моторів виглядають як суцільний «пилоподібний» шум з високою амплітудою, PID-контролер перевантажує мотори коригуванням вібрацій.
-
Дослідіть спектрограму D-term: високий рівень шуму на D-термі є головним чинником електричного перегріву моторів.
Перевірка обертання мотора рукою
Зніміть пропелери й повільно проверніть кожен мотор пальцями. Обертання має бути плавним, із чітким та однаковим магнітним опором (кліками). Якщо відчувається хрускіт, шерхіт, нерівномірне підклинювання або осьовий люфт - підшипники підлягають негайній заміні.
Профілактика перегріву (баланс сетапу, фільтри, обслуговування)
Щоб ваші мотори працювали довго та стабільно, дотримуйтеся простих правил експлуатації:
|
Область контролю |
Рекомендовані дії |
|
Баланс силової установки |
Використовуйте пропелери, що відповідають розміру статора та KV. Для 5-дюймових кастомних збірок дізнайтеся більше про оптимальні парами у матеріалі Які мотори підходять для 5-дюймової FPV-рами. |
|
Перевірка кріплення |
Переконайтеся, що гвинти кріплення мотора до променя рами не занадто довгі й не торкаються мідного дроту обмотки всередині статора. |
|
Налаштування фільтрів |
Не вимикайте фільтри в Betaflight без аналізу логів Blackbox. Якщо мотори гарячі, посуньте слайдери фільтрації вбік безпеки (ліворуч). |
|
Регулярне чищення |
Продувайте мотори стисненим повітрям після посадок у пісок або суху землю. |
|
Обслуговування підшипників |
Промивайте підшипники ізопропіловим спиртом та змащуйте їх спеціальним рідким синтетичним мастилом кожні 30–50 польотів. |
Що робити, якщо мотор уже перегрівся
Якщо після посадки ви виявили, що мотор розпечений до межі або від нього відчувається характерний запах горілого лаку:
-
Не охолоджуйте мотор примусово водою або спреями: різкий температурний перепад призведе до деформації ротора та розтріскування магнітів. Дайте йому охолонути природним шляхом.
-
Перевірте опір обмоток: за допомогою мультиметра виміряйте опір між усіма трьома фазними проводами мотора. Значення мають бути ідентичними з точністю до 0.1 Ома. Якщо між будь-якою парою фаз опір близький до нуля - мотор має міжвиткове замикання і підлягає заміні.
-
Перевірте цілісність ESC: переконайтеся, що згарище обмотки не спалило польові транзистори (MOSFET) на регуляторі ходу.
Надійні та збалансовані мотори - запорука високої динаміки та стабільності вашого безпілотника. Якщо ви шукаєте якісну заміну пошкодженим силовим установкам або підбираєте компоненти для нової збірки, завітайте у наш Каталог моторів. У магазині FlyShop представлено широкий асортимент безколекторних моторів провідних світових брендів для будь-яких типів рам та польотних завдань.